现代防御技术 ›› 2026, Vol. 54 ›› Issue (4): 159-169.DOI: 10.3969/j.issn.1009-086x.2026.04.017
• 论文 • 上一篇
收稿日期:2025-06-25
修回日期:2025-08-23
出版日期:2026-08-28
发布日期:2026-09-01
作者简介:张智蓥(2002-),男,河南新乡人。硕士生,研究方向为目标跟踪与制导。
Received:2025-06-25
Revised:2025-08-23
Online:2026-08-28
Published:2026-09-01
摘要:
针对高速机动飞行器目标跟踪中重尾噪声导致滤波结果严重偏离真实状态,以及探测信息传输带来时延误差问题,提出了一种基于鲁棒容积卡尔曼滤波的机动目标跟踪算法,以实现对目标状态的精确跟踪。采用学生t分布对噪声的重尾特性进行近似,通过变分贝叶斯方法联合估计未知尺度矩阵和辅助变量,显著提升了算法在含野值噪声下的跟踪精度。通过对时滞量测信息的运动学外推,提高了时延条件下机动目标的跟踪精度。仿真实验表明,相较于现有目标跟踪算法,该算法在噪声存在野值和时延条件下仍能保持对机动目标状态稳定的估计性能,且跟踪精度更高。
中图分类号:
张智蓥, 魏宇飞. 基于鲁棒容积卡尔曼滤波的机动目标跟踪算法[J]. 现代防御技术, 2026, 54(4): 159-169.
Zhiying ZHANG, Yufei WEI. Algorithm for Maneuvering Target Tracking Based on Robust Cubature Kalman Filter[J]. Modern Defense Technology, 2026, 54(4): 159-169.
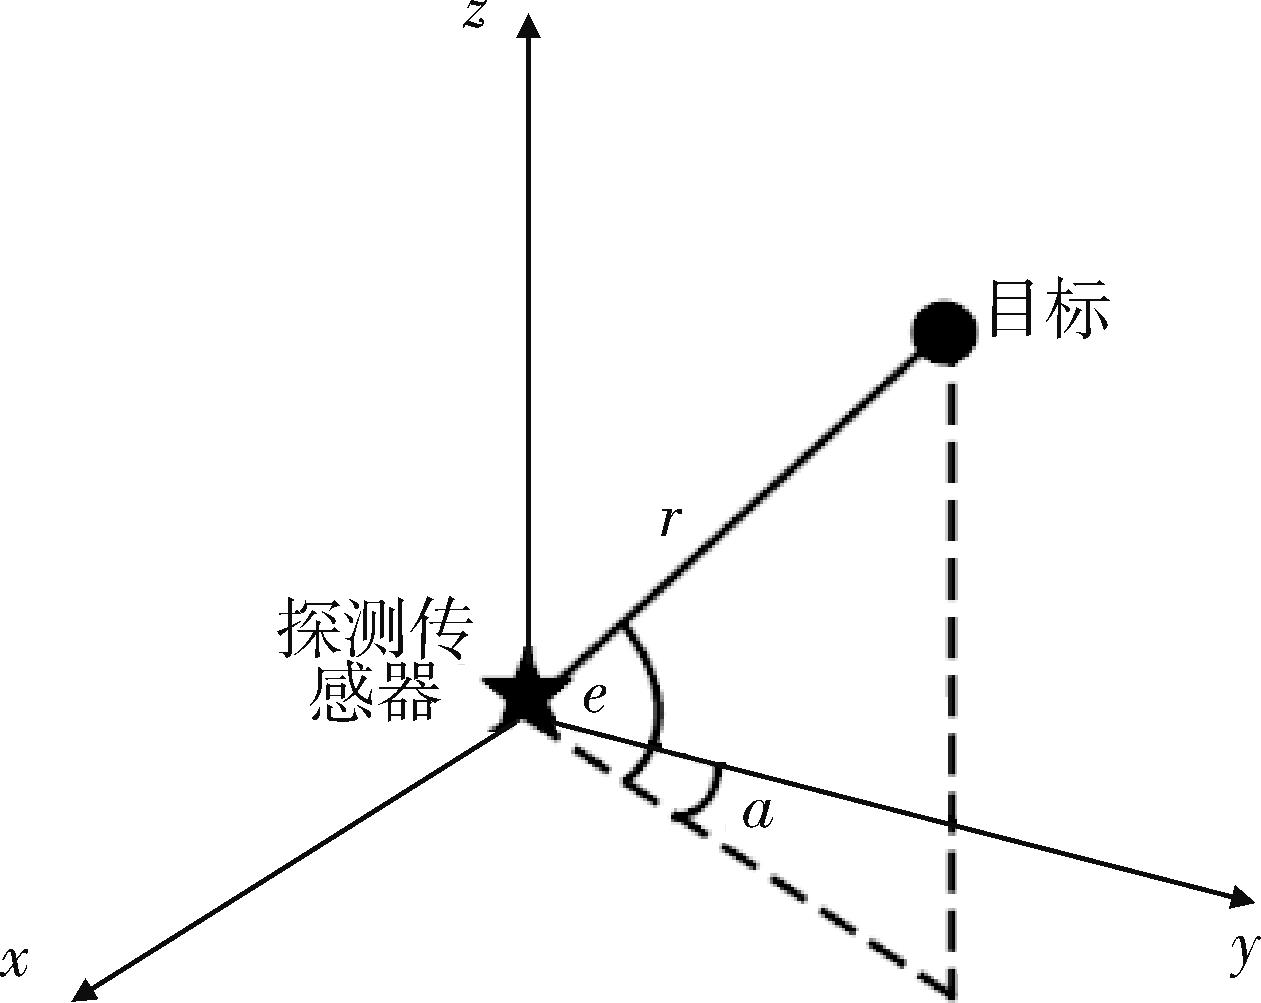
图1 探测系统示意图
Fig. 1 Schematic diagram of detection system
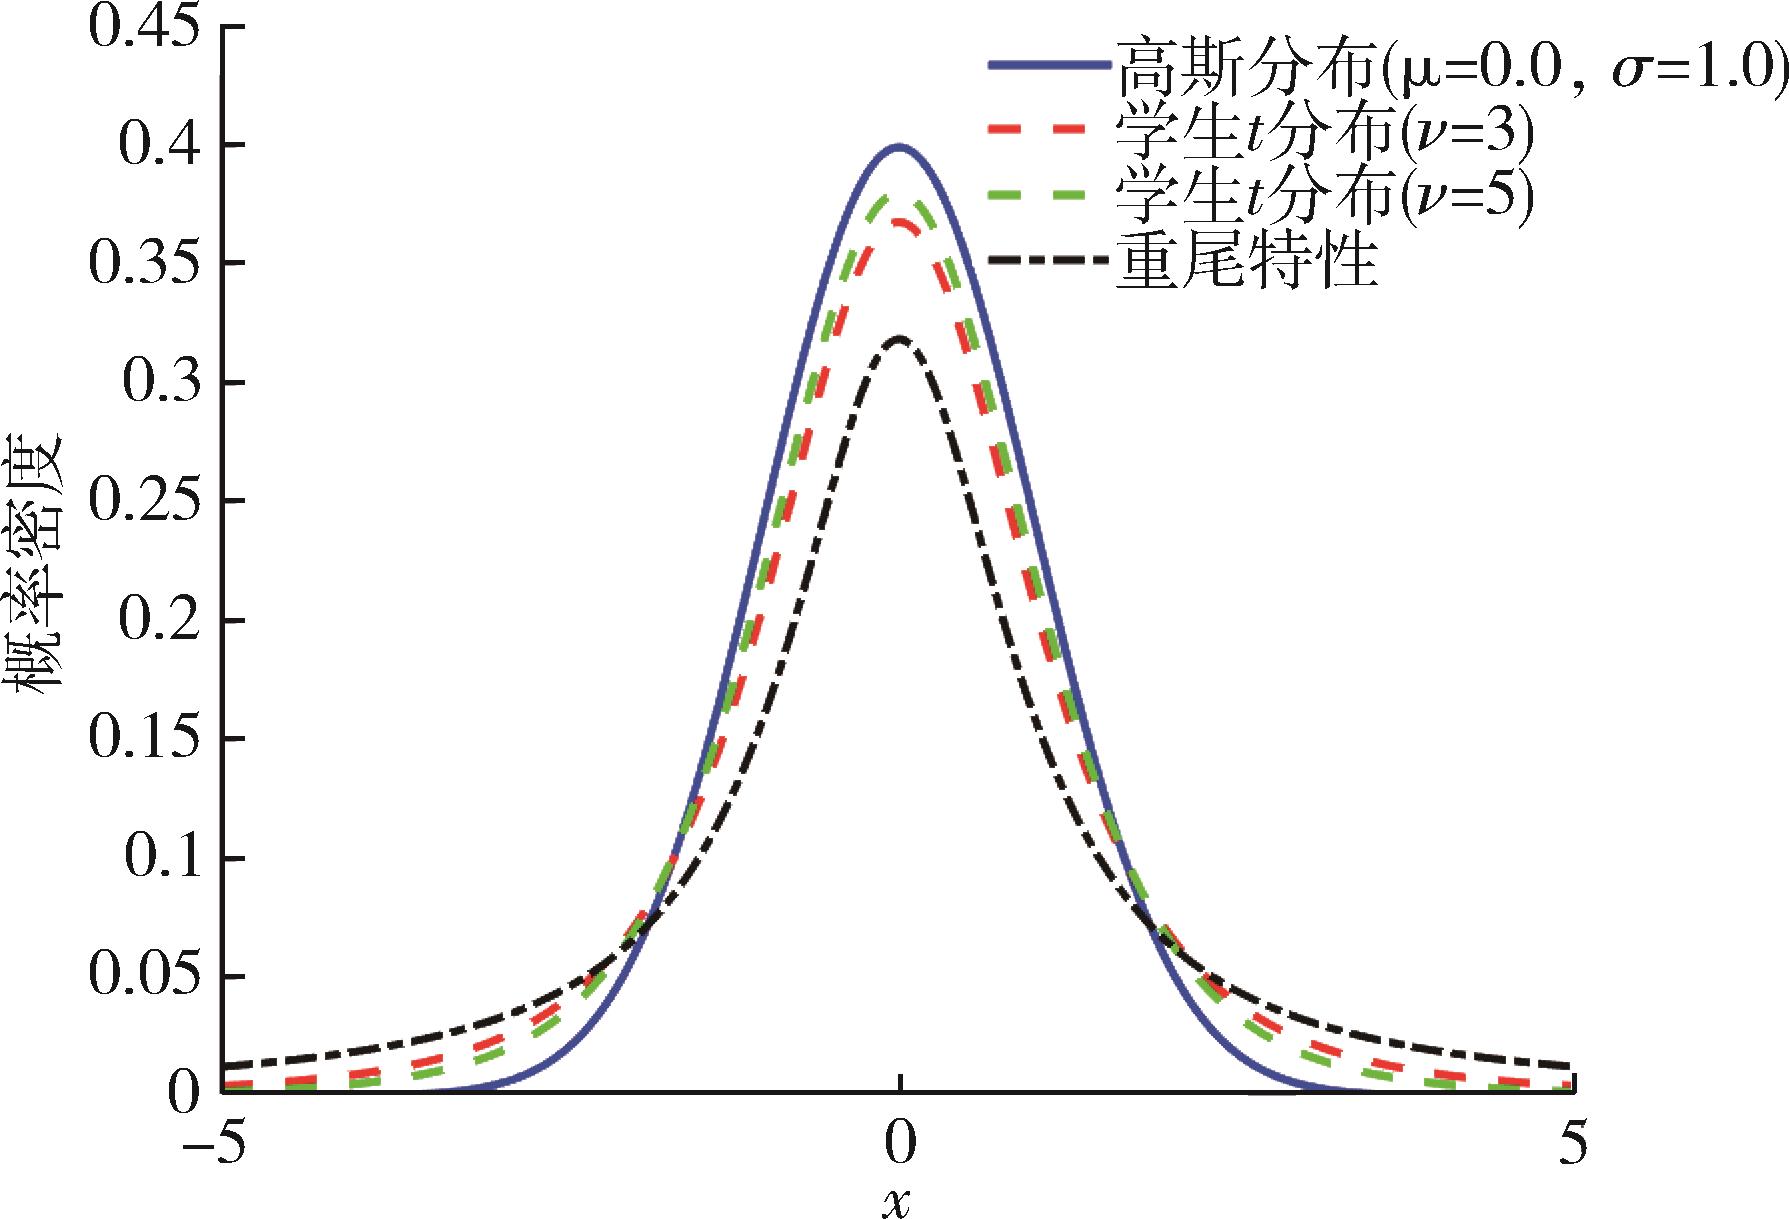
图2 不同分布概率密度分布对比
Fig. 2 Comparison of probability density distributions for different distributions
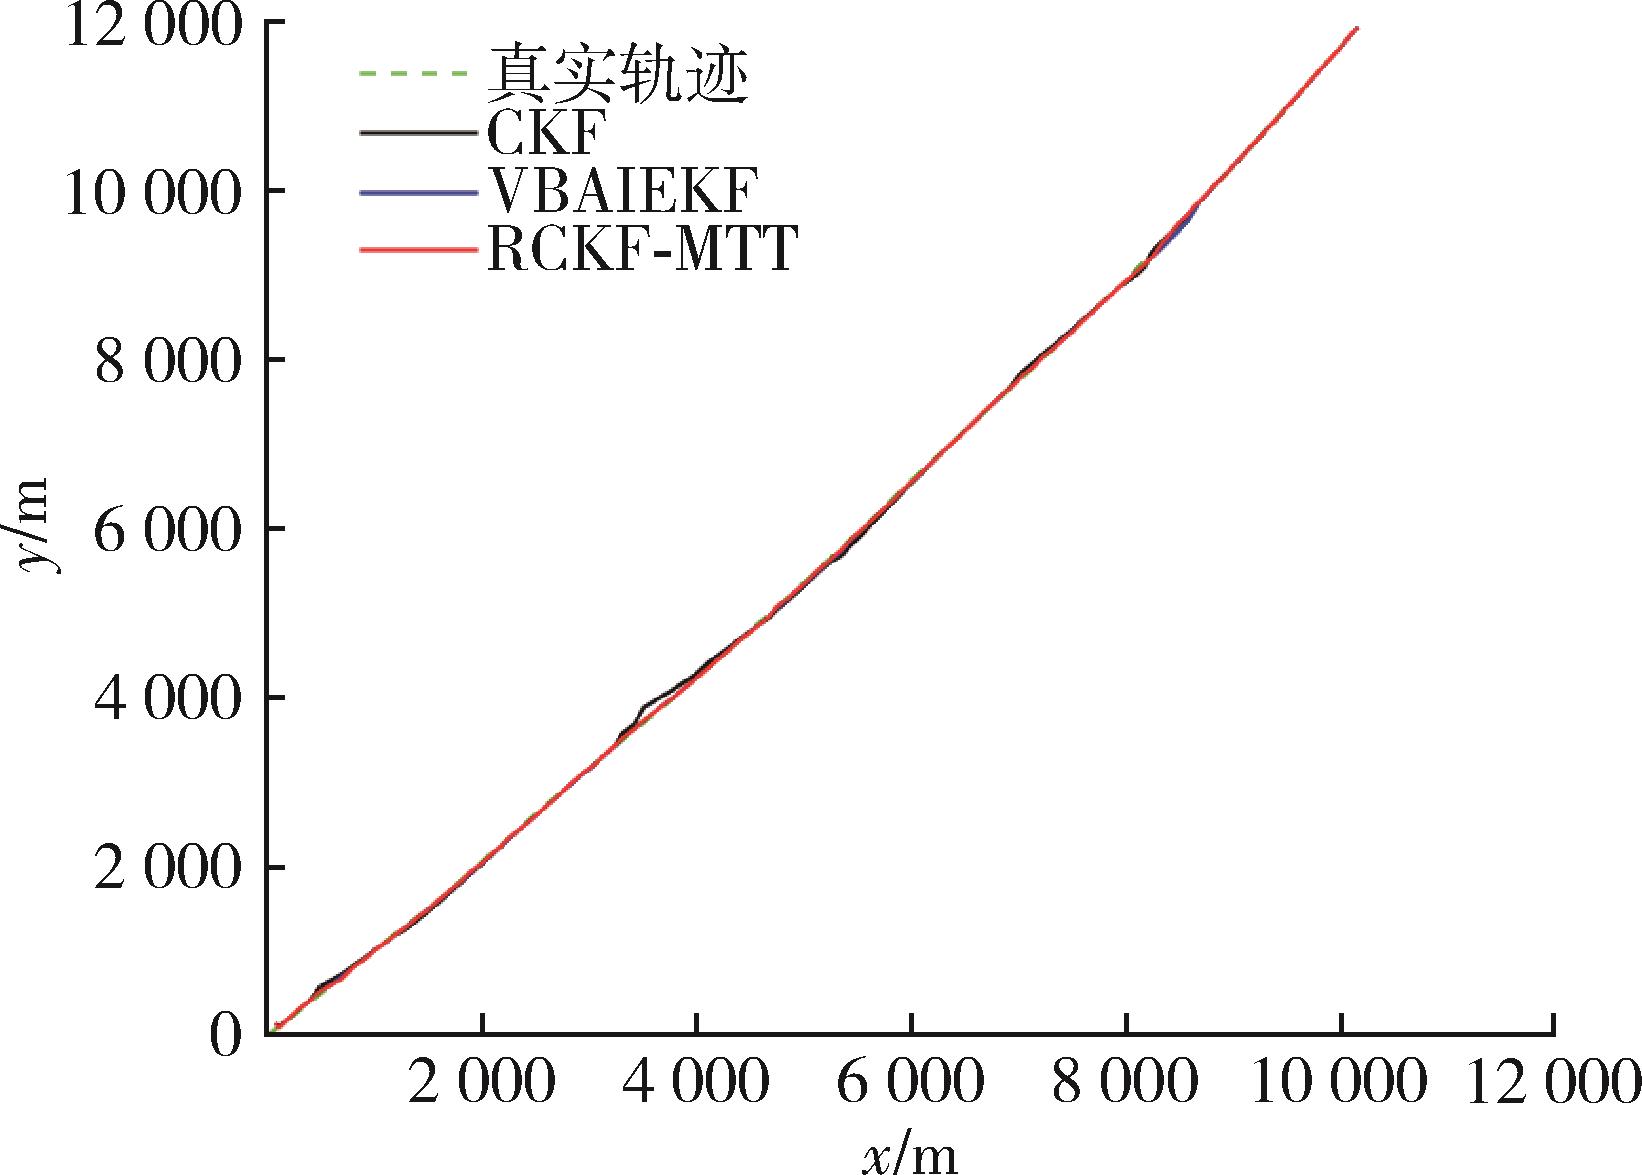
图3 非机动目标真实轨迹与估计轨迹
Fig. 3 True and estimated trajectories of non-maneuvering target
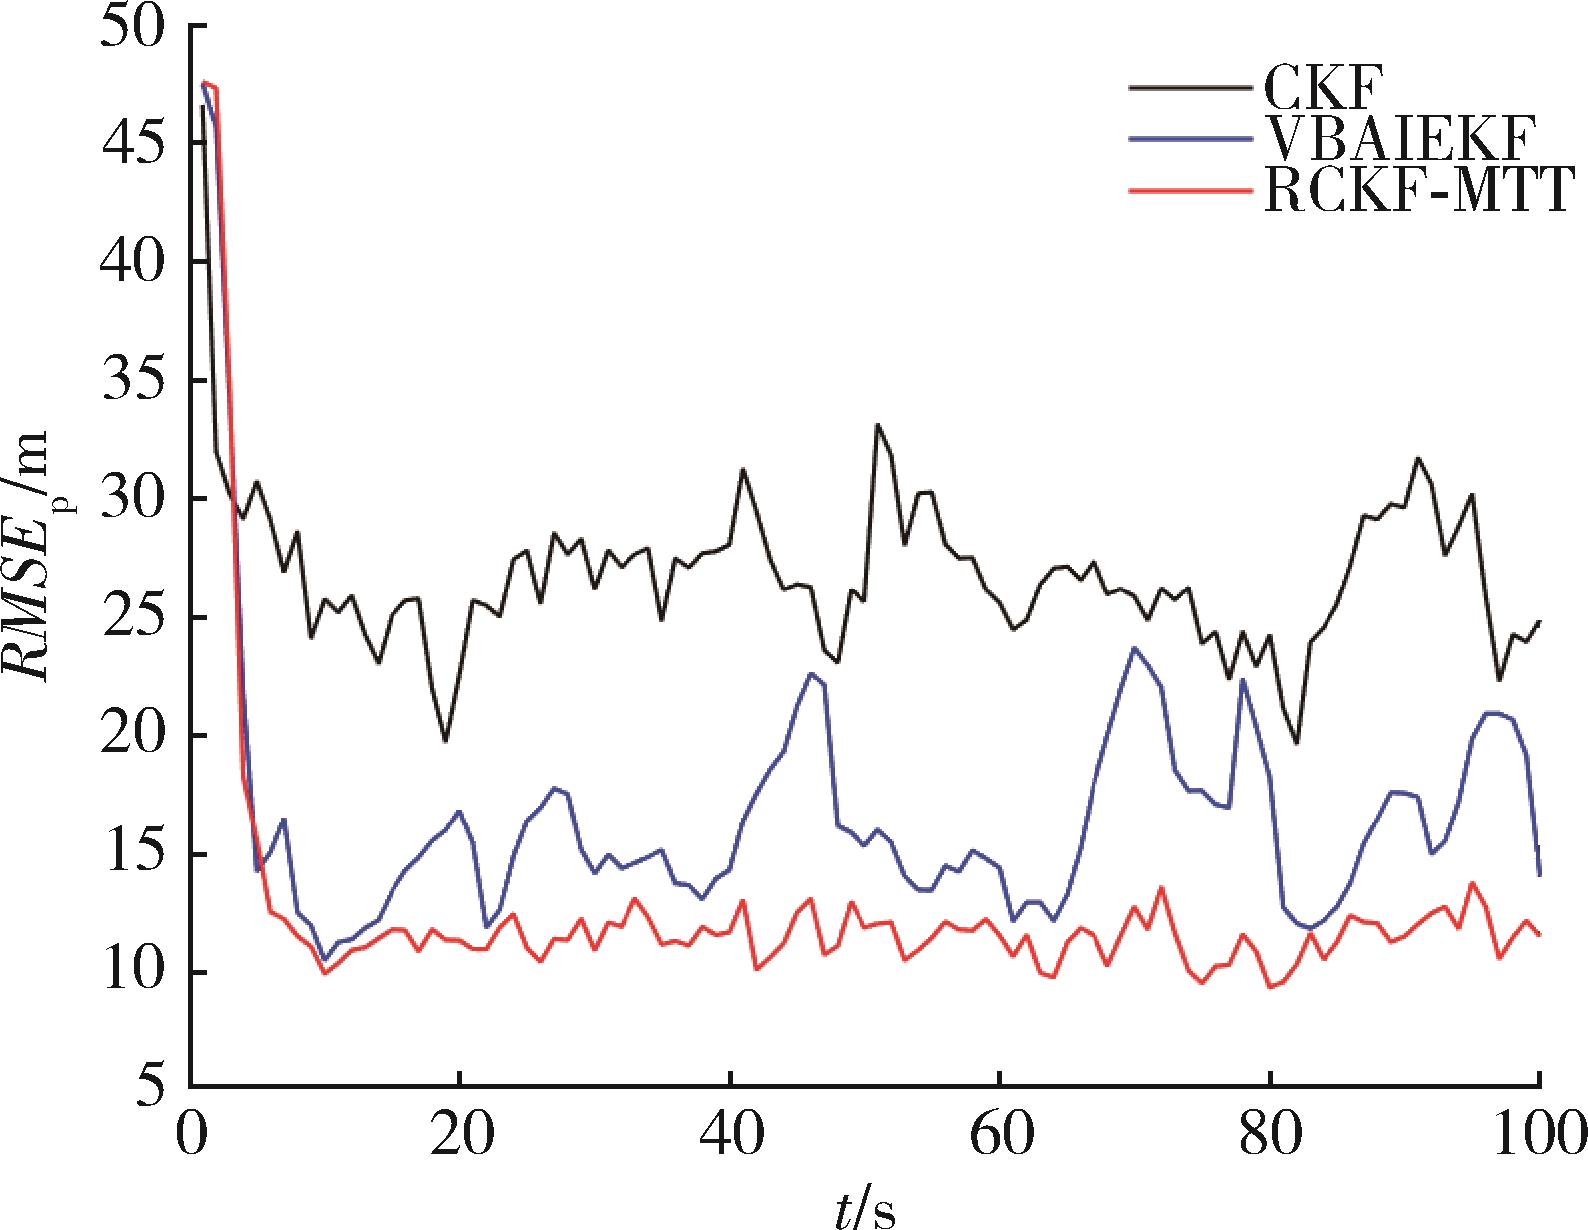
图4 位置均方根误差对比
Fig. 4 Comparison of root mean square errors of position
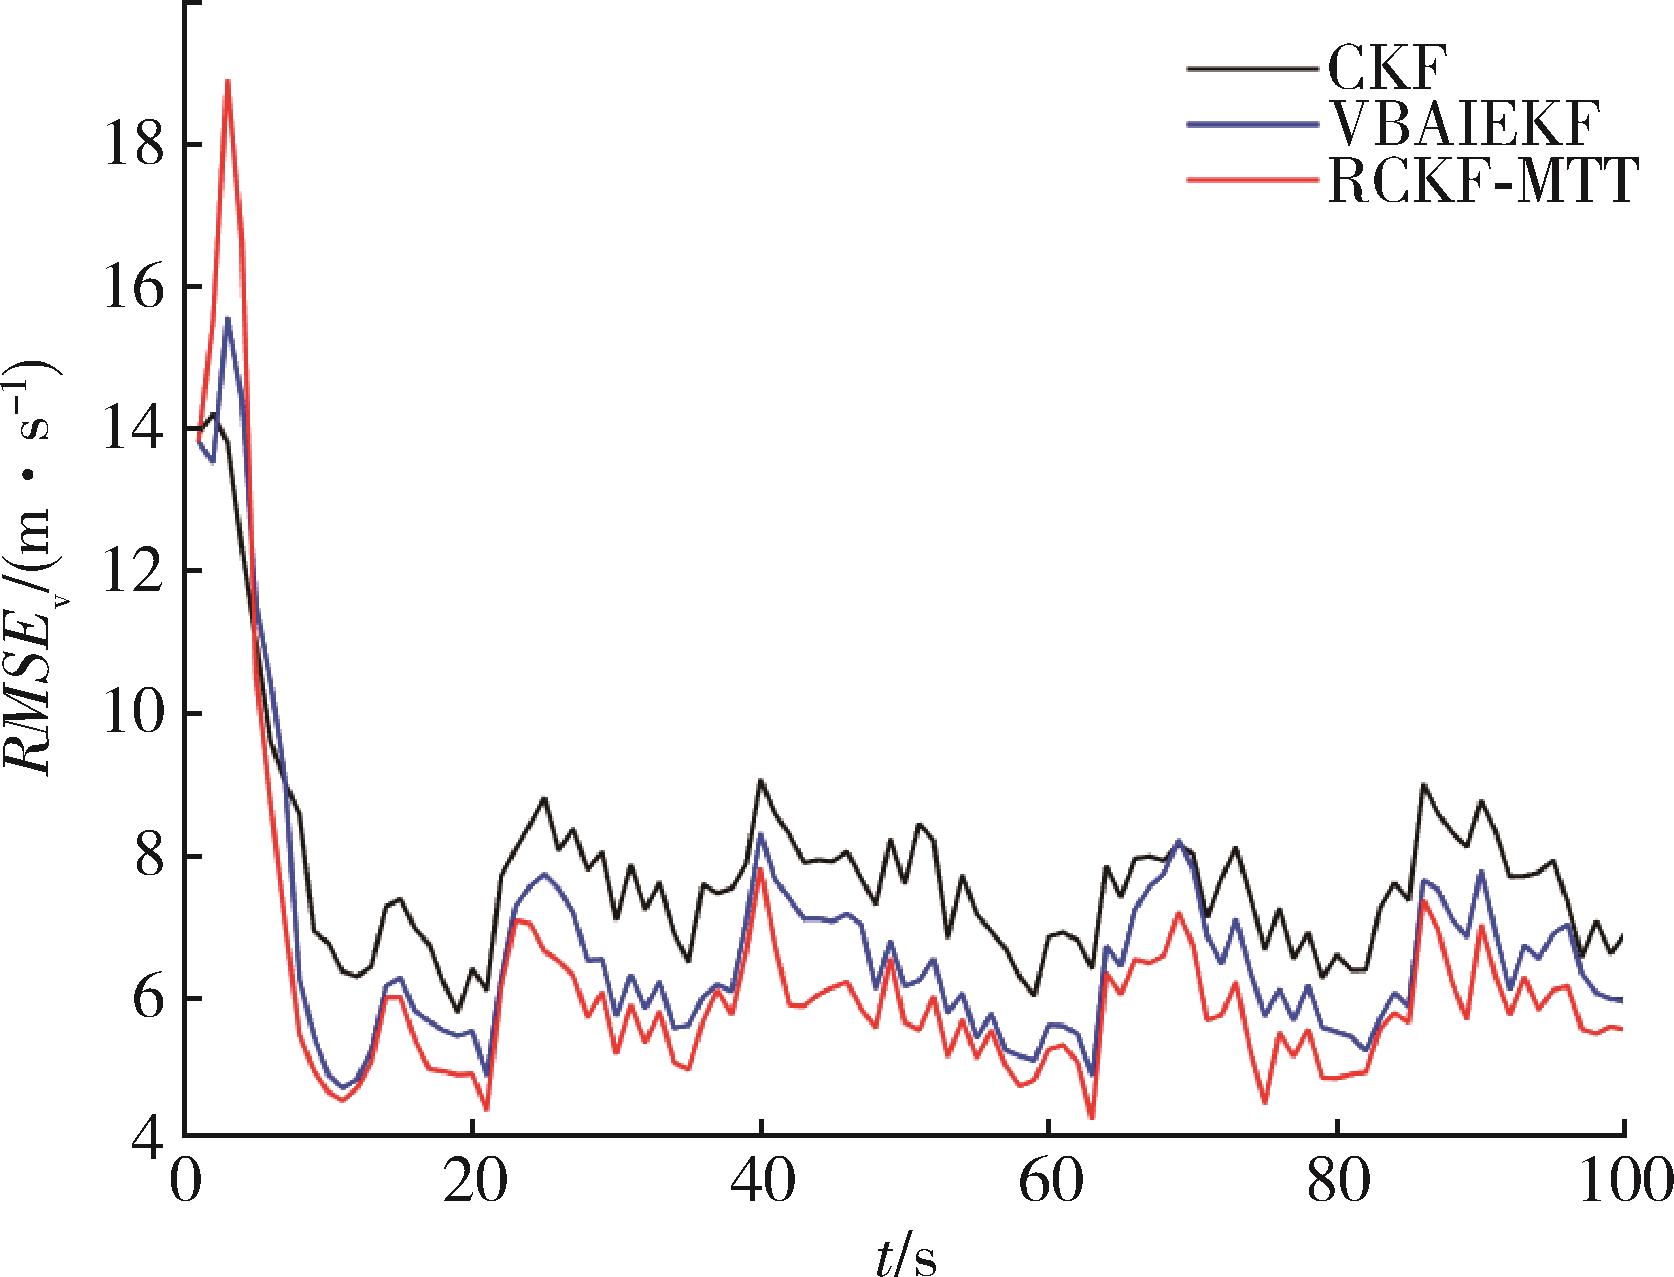
图5 速度均方根误差对比
Fig. 5 Comparison of root mean square errors of velocity
| 滤波方法 | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| CKF | 26.684 8 | 7.592 4 |
| VBAIEKF | 16.721 1 | 6.760 9 |
| RCKF-MTT | 12.528 1 | 6.240 1 |
表1 非机动目标不同算法的ARMSE
Table 1 ARMSE of different algorithms for non-maneuvering target
| 滤波方法 | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| CKF | 26.684 8 | 7.592 4 |
| VBAIEKF | 16.721 1 | 6.760 9 |
| RCKF-MTT | 12.528 1 | 6.240 1 |
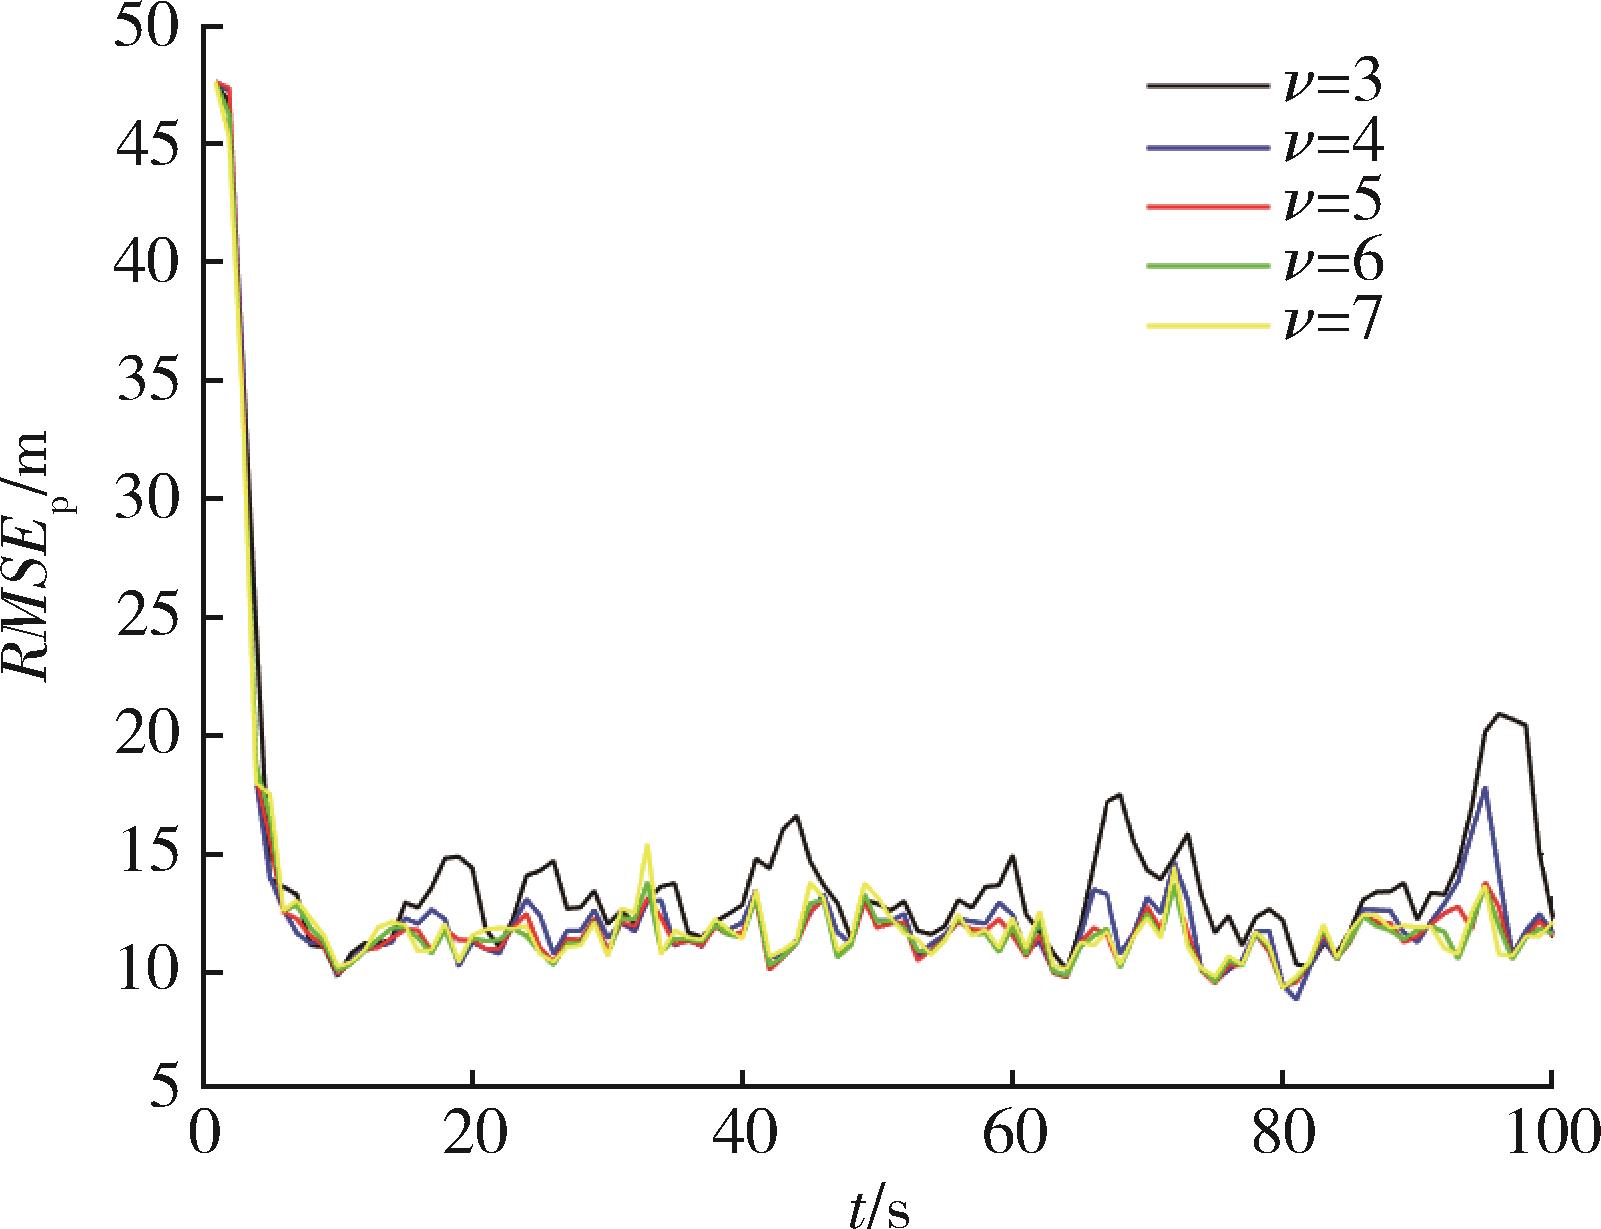
图6 不同自由度参数的位置RMSE对比
Fig. 6 Comparison of position RMSE under different degree-of-freedom parameters
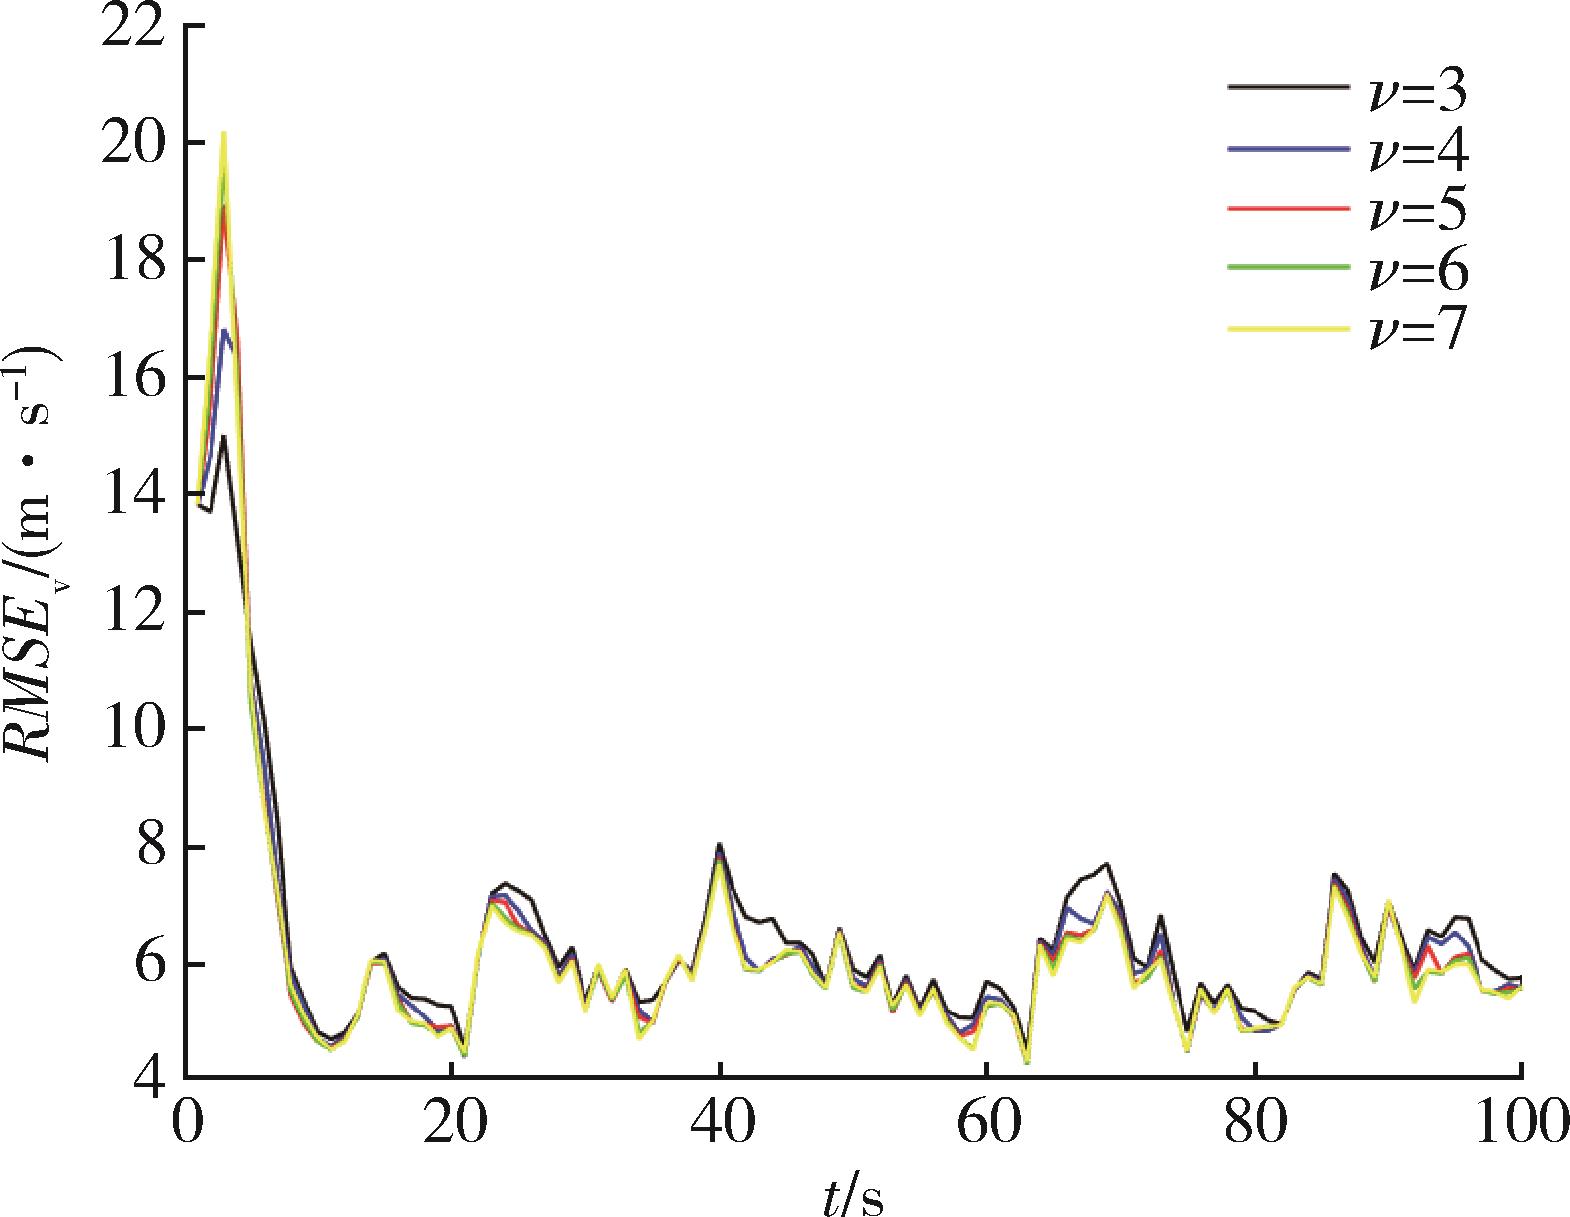
图7 不同自由度参数的速度RMSE对比
Fig. 7 Comparison of velocity RMSE under different degree-of-freedom parameters
| 自由度参数ν | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| 3 | 14.321 4 | 6.439 6 |
| 4 | 12.853 2 | 6.292 7 |
| 5 | 12.528 1 | 6.240 1 |
| 6 | 12.485 5 | 6.218 6 |
| 7 | 12.622 3 | 6.224 5 |
表2 非机动目标不同自由度参数条件下的ARMSE
Table 2 ARMSE of non-maneuvering target under different degree-of-freedom parameters
| 自由度参数ν | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| 3 | 14.321 4 | 6.439 6 |
| 4 | 12.853 2 | 6.292 7 |
| 5 | 12.528 1 | 6.240 1 |
| 6 | 12.485 5 | 6.218 6 |
| 7 | 12.622 3 | 6.224 5 |
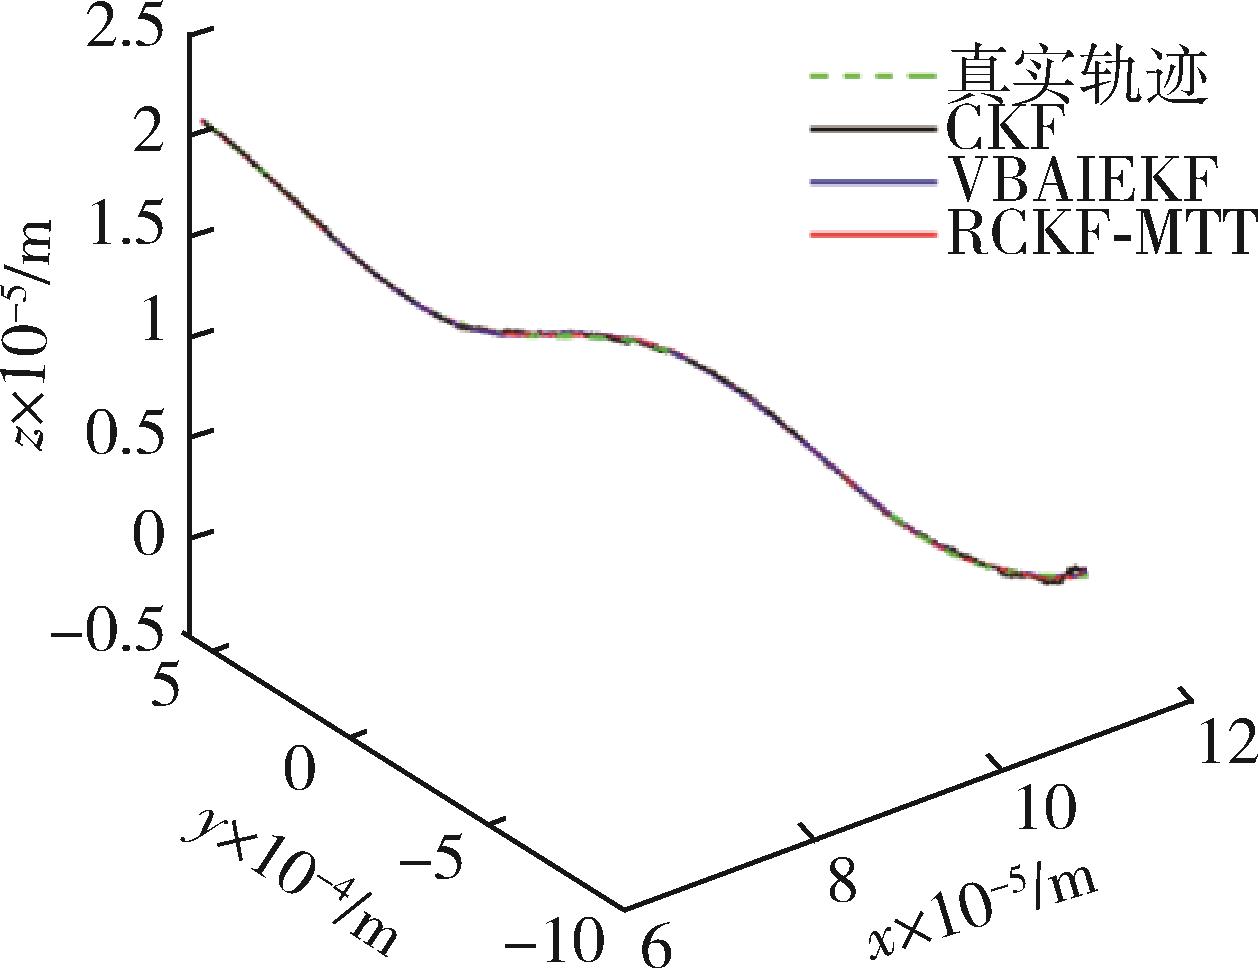
图8 机动目标真实轨迹与估计轨迹
Fig. 8 True and estimated trajectories of maneuvering target
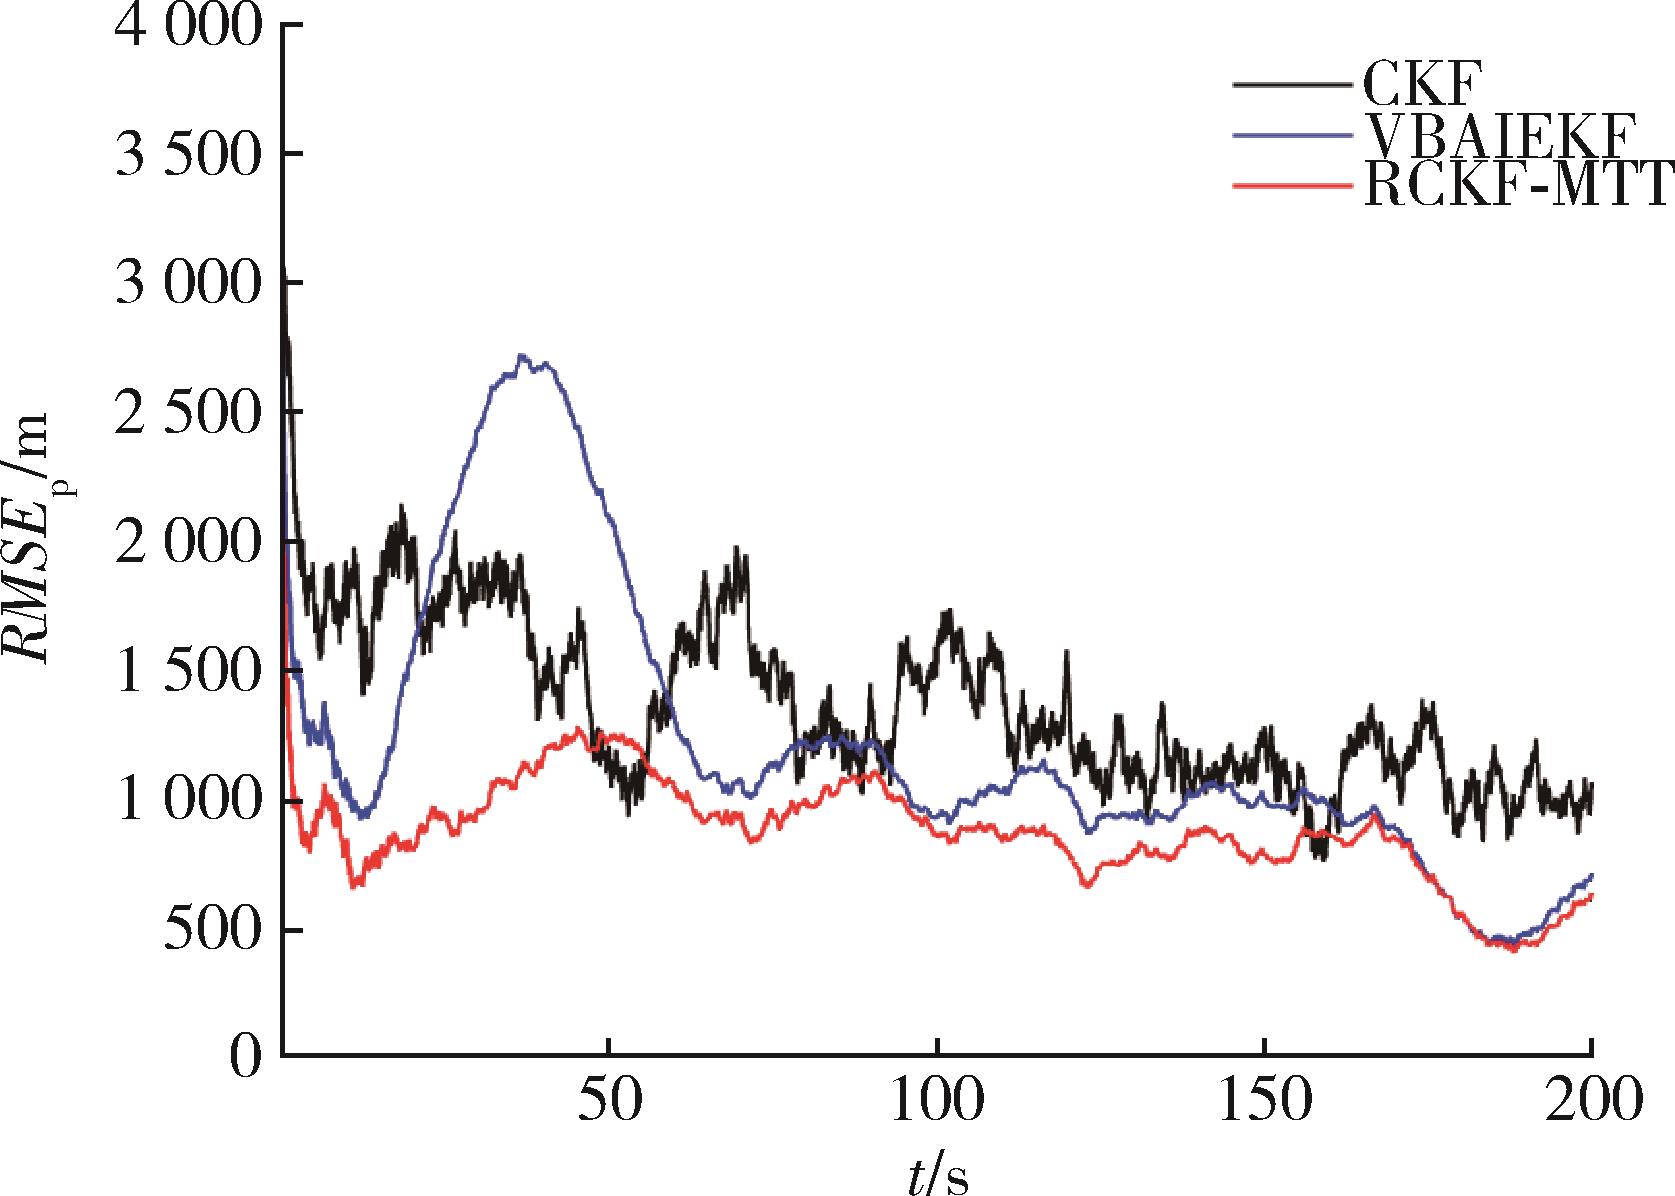
图9 机动目标位置均方根误差对比
Fig. 9 Comparison of root mean square errors of maneuvering target position
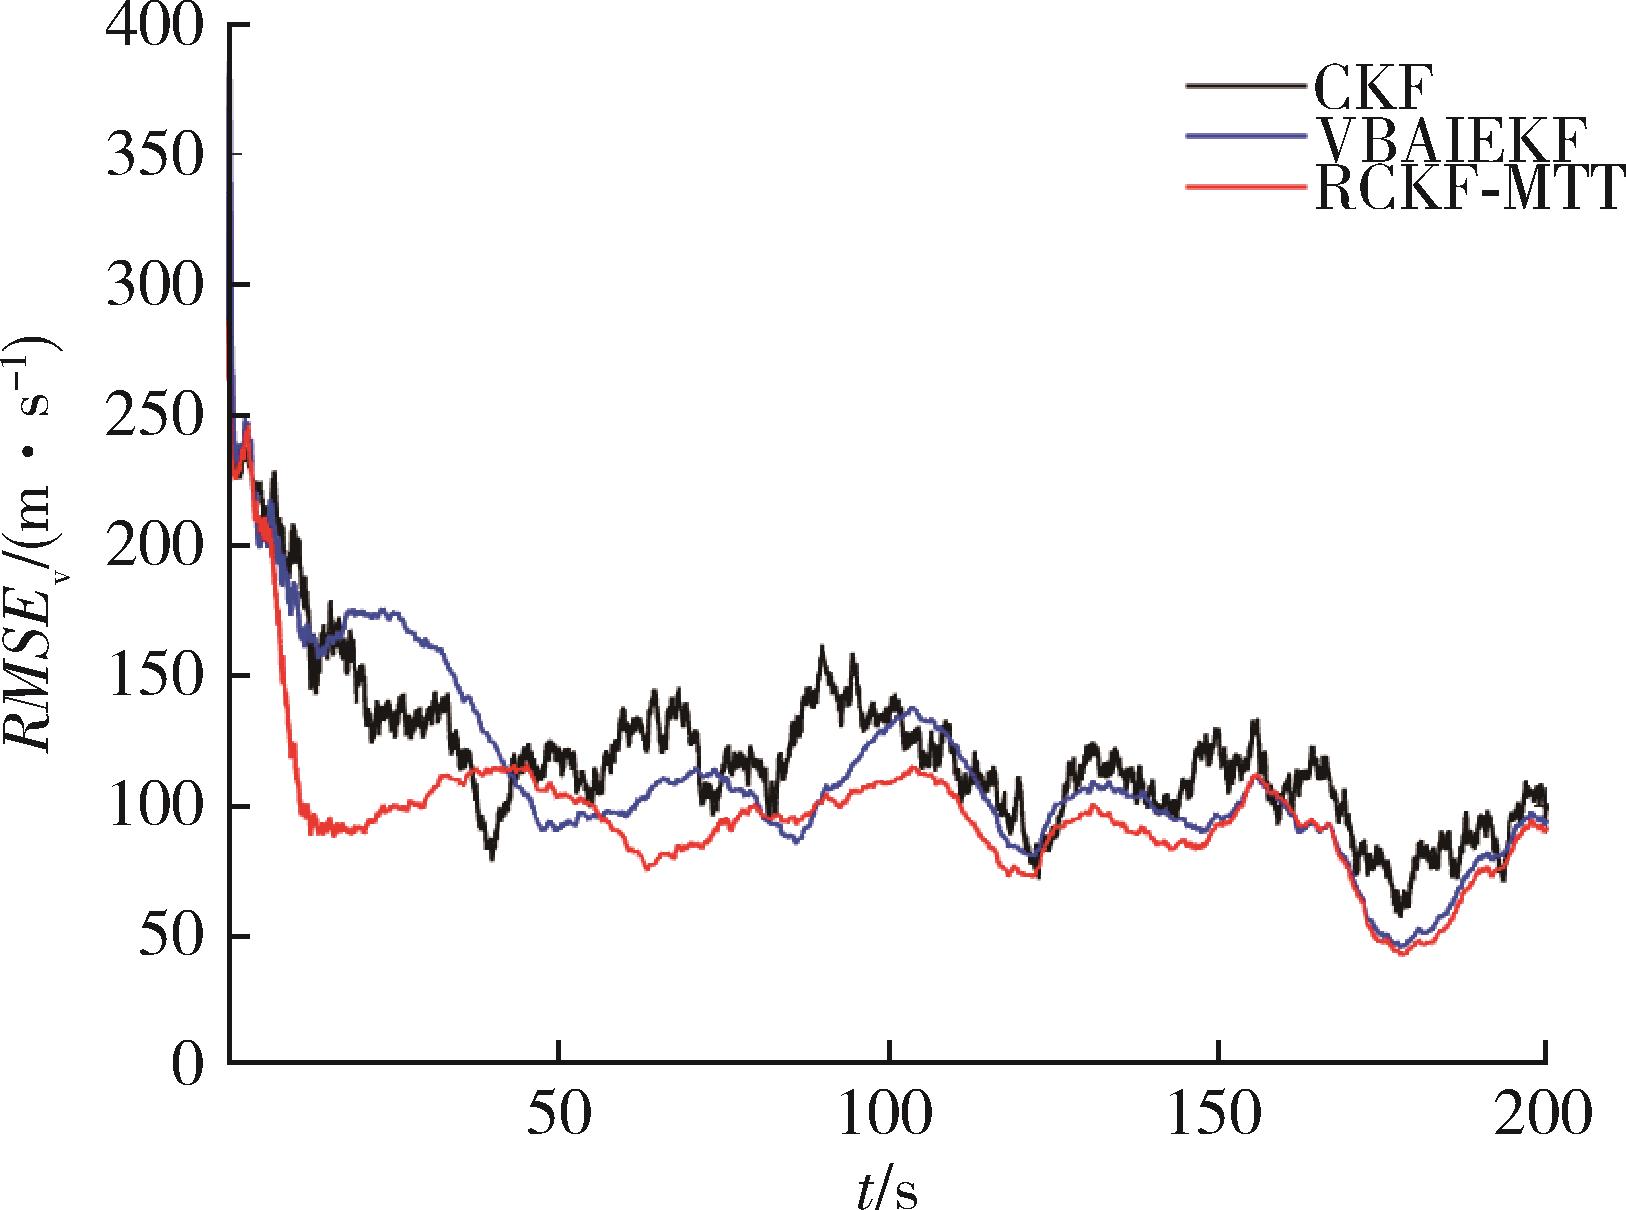
图10 机动目标速度均方根误差对比
Fig. 10 Comparison of root mean square errors of maneuvering target velocity
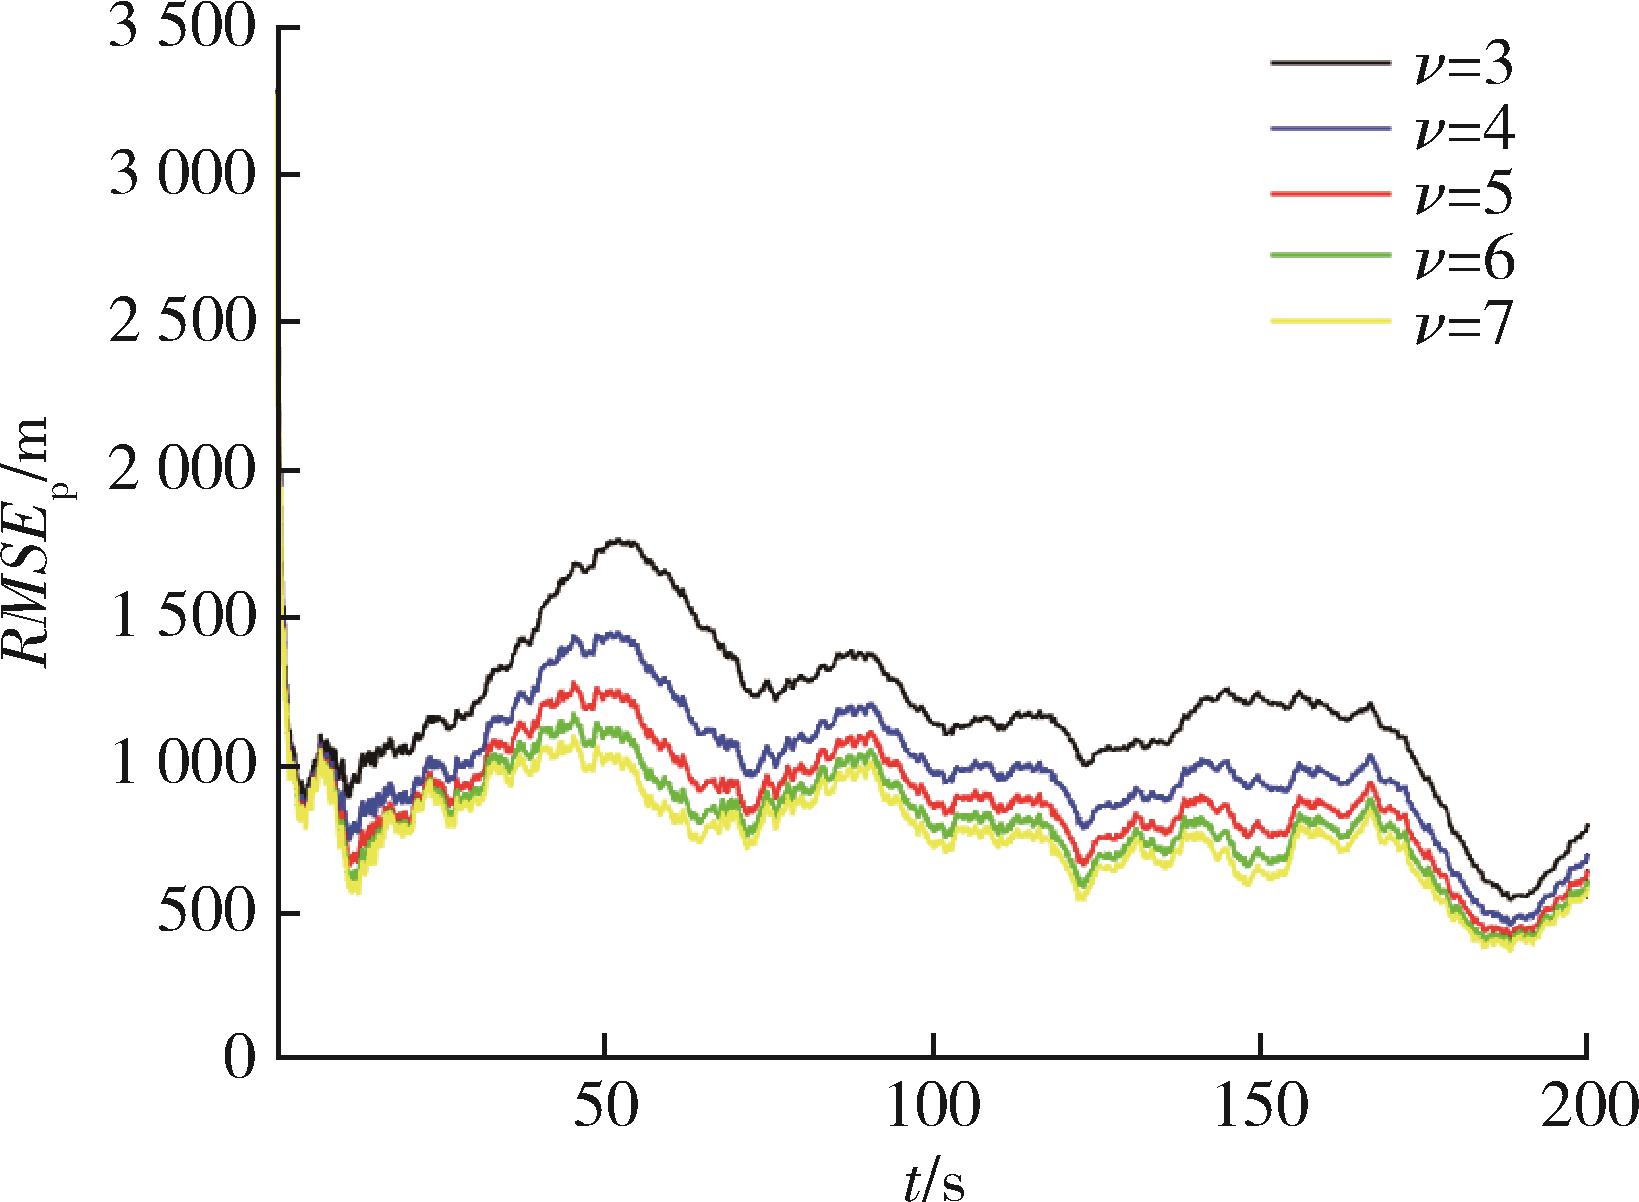
图11 不同自由度的位置均方根误差对比
Fig. 11 Comparison of position root mean square errors for different degrees of freedom
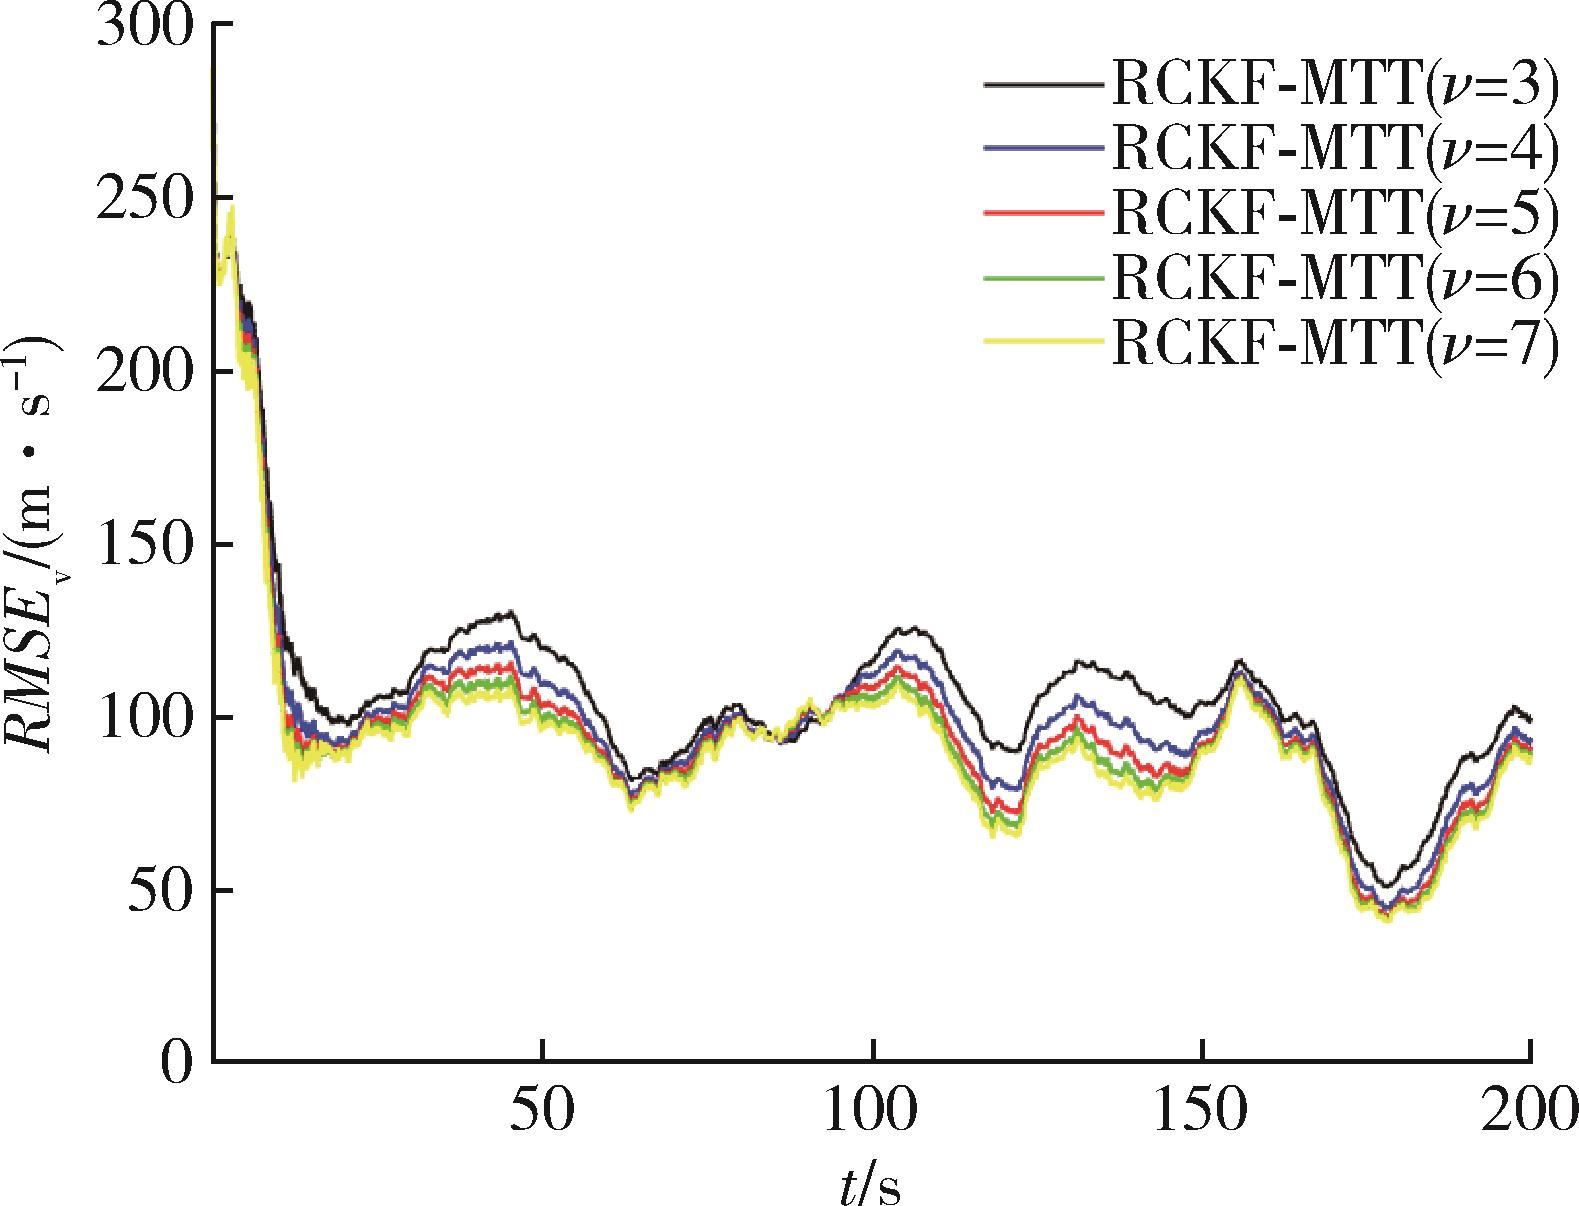
图12 不同自由度的速度均方根误差对比
Fig. 12 Comparison of velocity root mean square errors for different degrees of freedom
| 滤波方法 | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| CKF | 1 369.289 0 | 119.971 3 |
| VBAIEKF | 1 229.585 8 | 112.614 1 |
| RCKF-MTT | 882.018 3 | 96.645 9 |
表3 机动目标不同算法的ARMSE
Table 3 ARMSE of different algorithms for maneuvering target
| 滤波方法 | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| CKF | 1 369.289 0 | 119.971 3 |
| VBAIEKF | 1 229.585 8 | 112.614 1 |
| RCKF-MTT | 882.018 3 | 96.645 9 |
| 自由度参数ν | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| 3 | 1 182.195 4 | 107.285 0 |
| 4 | 988.862 4 | 100.488 0 |
| 5 | 882.018 3 | 96.645 9 |
| 6 | 817.000 1 | 94.262 5 |
| 7 | 774.432 0 | 92.672 0 |
表4 不同自由度参数条件下的ARMSE
Table 4 ARMSE under different degree-of-freedom parameters
| 自由度参数ν | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| 3 | 1 182.195 4 | 107.285 0 |
| 4 | 988.862 4 | 100.488 0 |
| 5 | 882.018 3 | 96.645 9 |
| 6 | 817.000 1 | 94.262 5 |
| 7 | 774.432 0 | 92.672 0 |
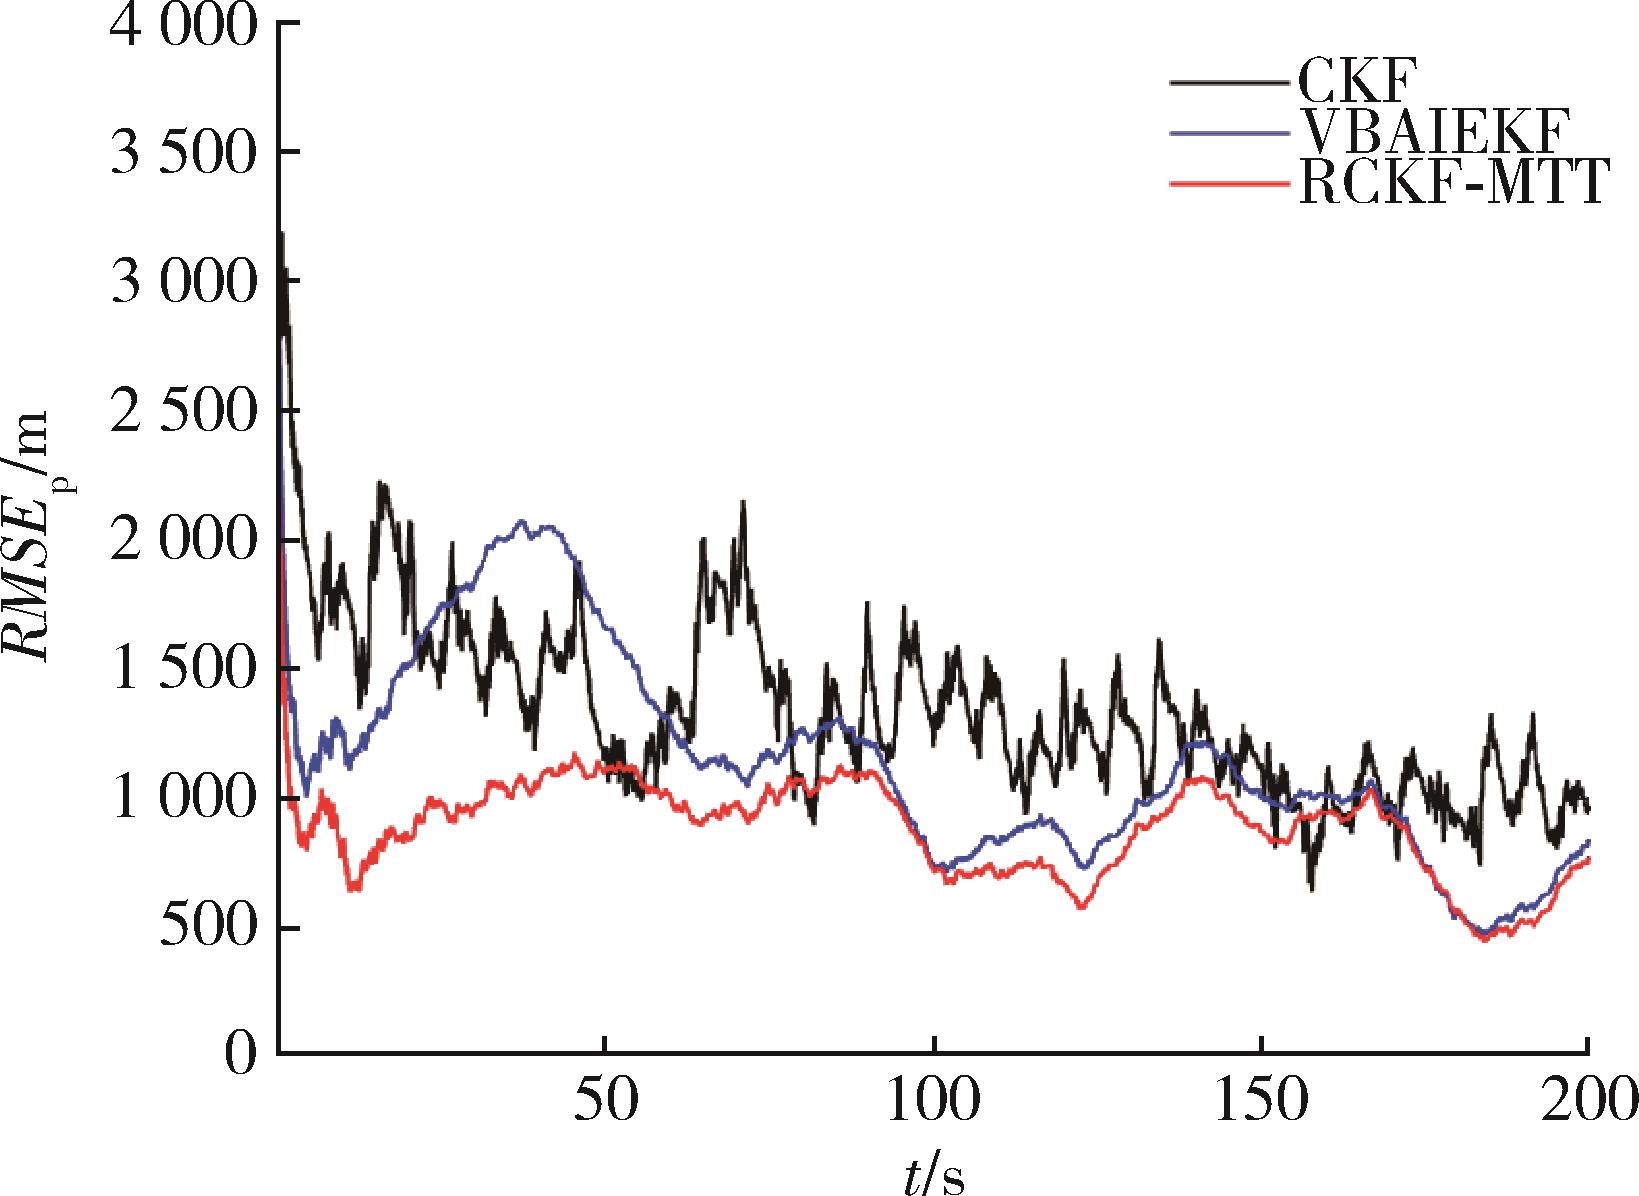
图13 时变噪声下目标位置均方根误差对比
Fig. 13 Comparison of root mean square errors of target position under time-varying noise
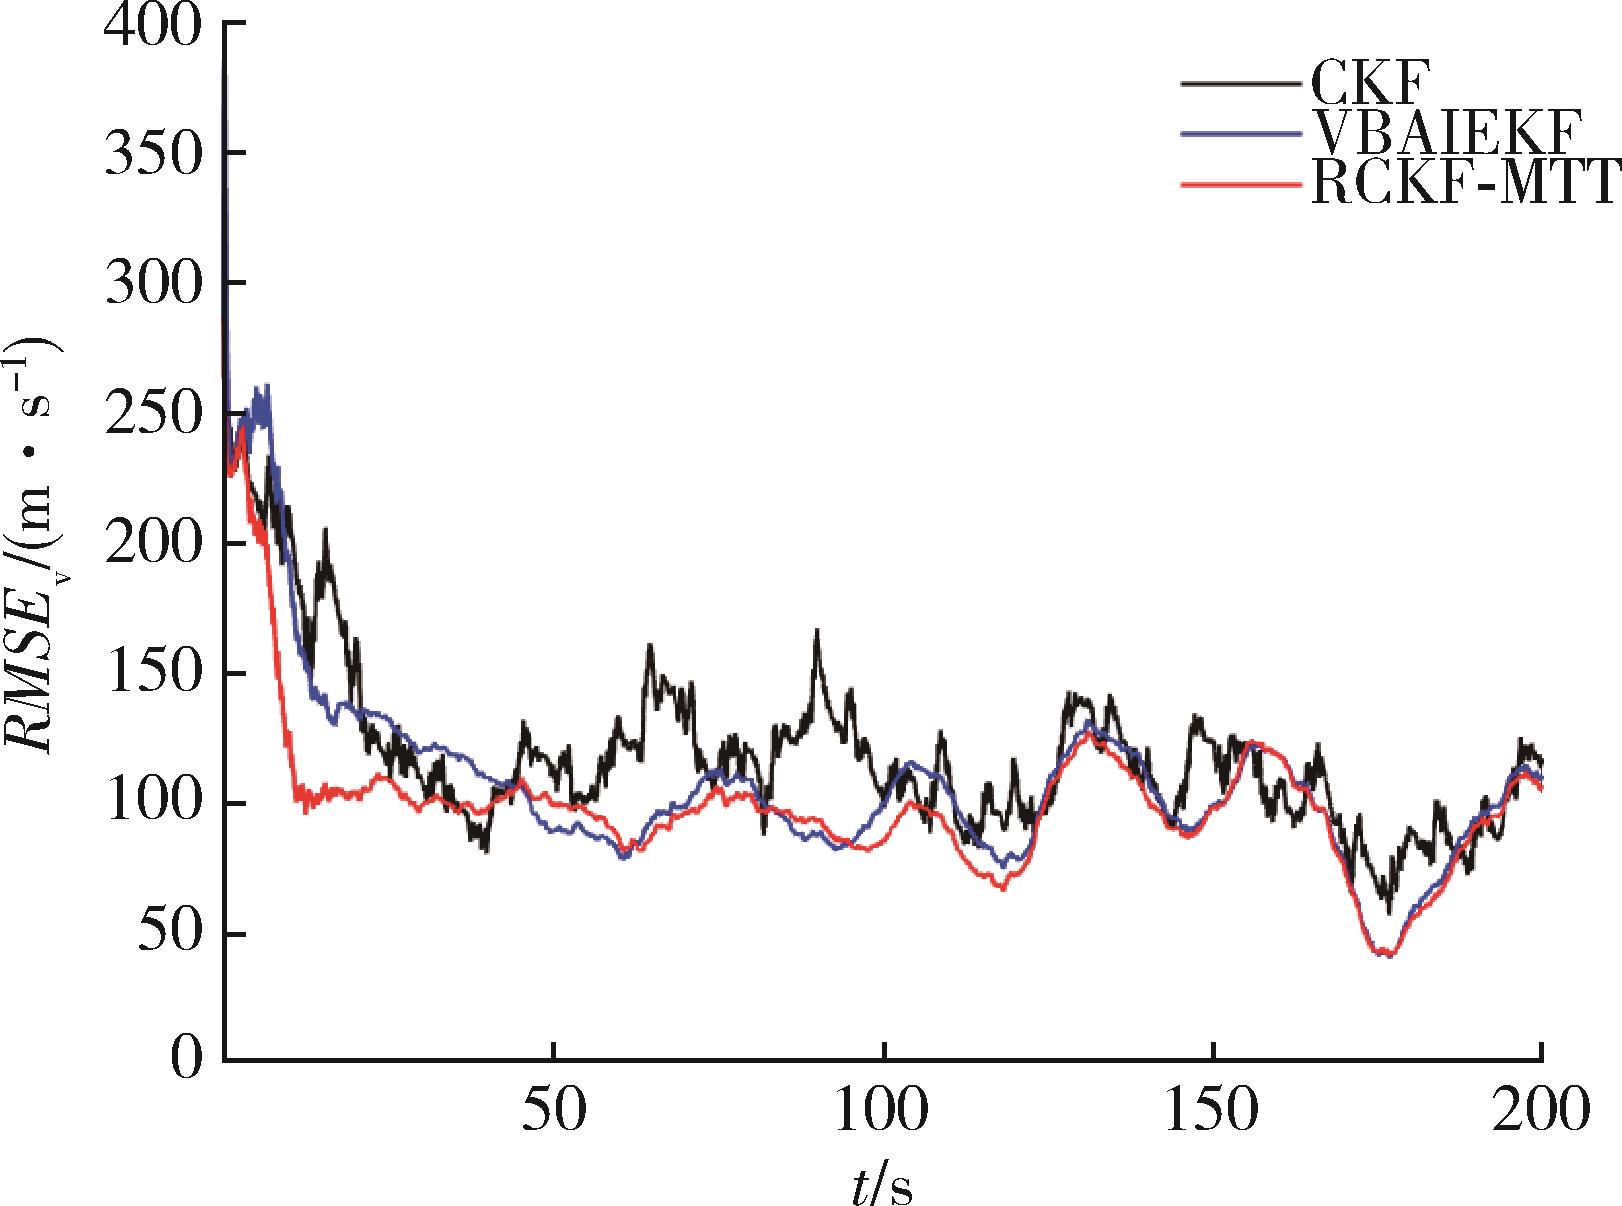
图14 时变噪声下目标速度均方根误差对比
Fig. 14 Comparison of root mean square errors of target velocity under time-varying noise
| 滤波方法 | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| CKF | 1 339.527 3 | 119.225 2 |
| VBAIEKF | 1 147.780 4 | 108.618 5 |
| RCKF-MTT | 885.626 9 | 99.783 9 |
表5 时变噪声下机动目标不同算法的ARMSE
Table 5 ARMSE of different algorithms for maneuvering target under time-varying noise
| 滤波方法 | 位置ARMSE/m | 速度ARMSE/(m·s-1) |
|---|---|---|
| CKF | 1 339.527 3 | 119.225 2 |
| VBAIEKF | 1 147.780 4 | 108.618 5 |
| RCKF-MTT | 885.626 9 | 99.783 9 |
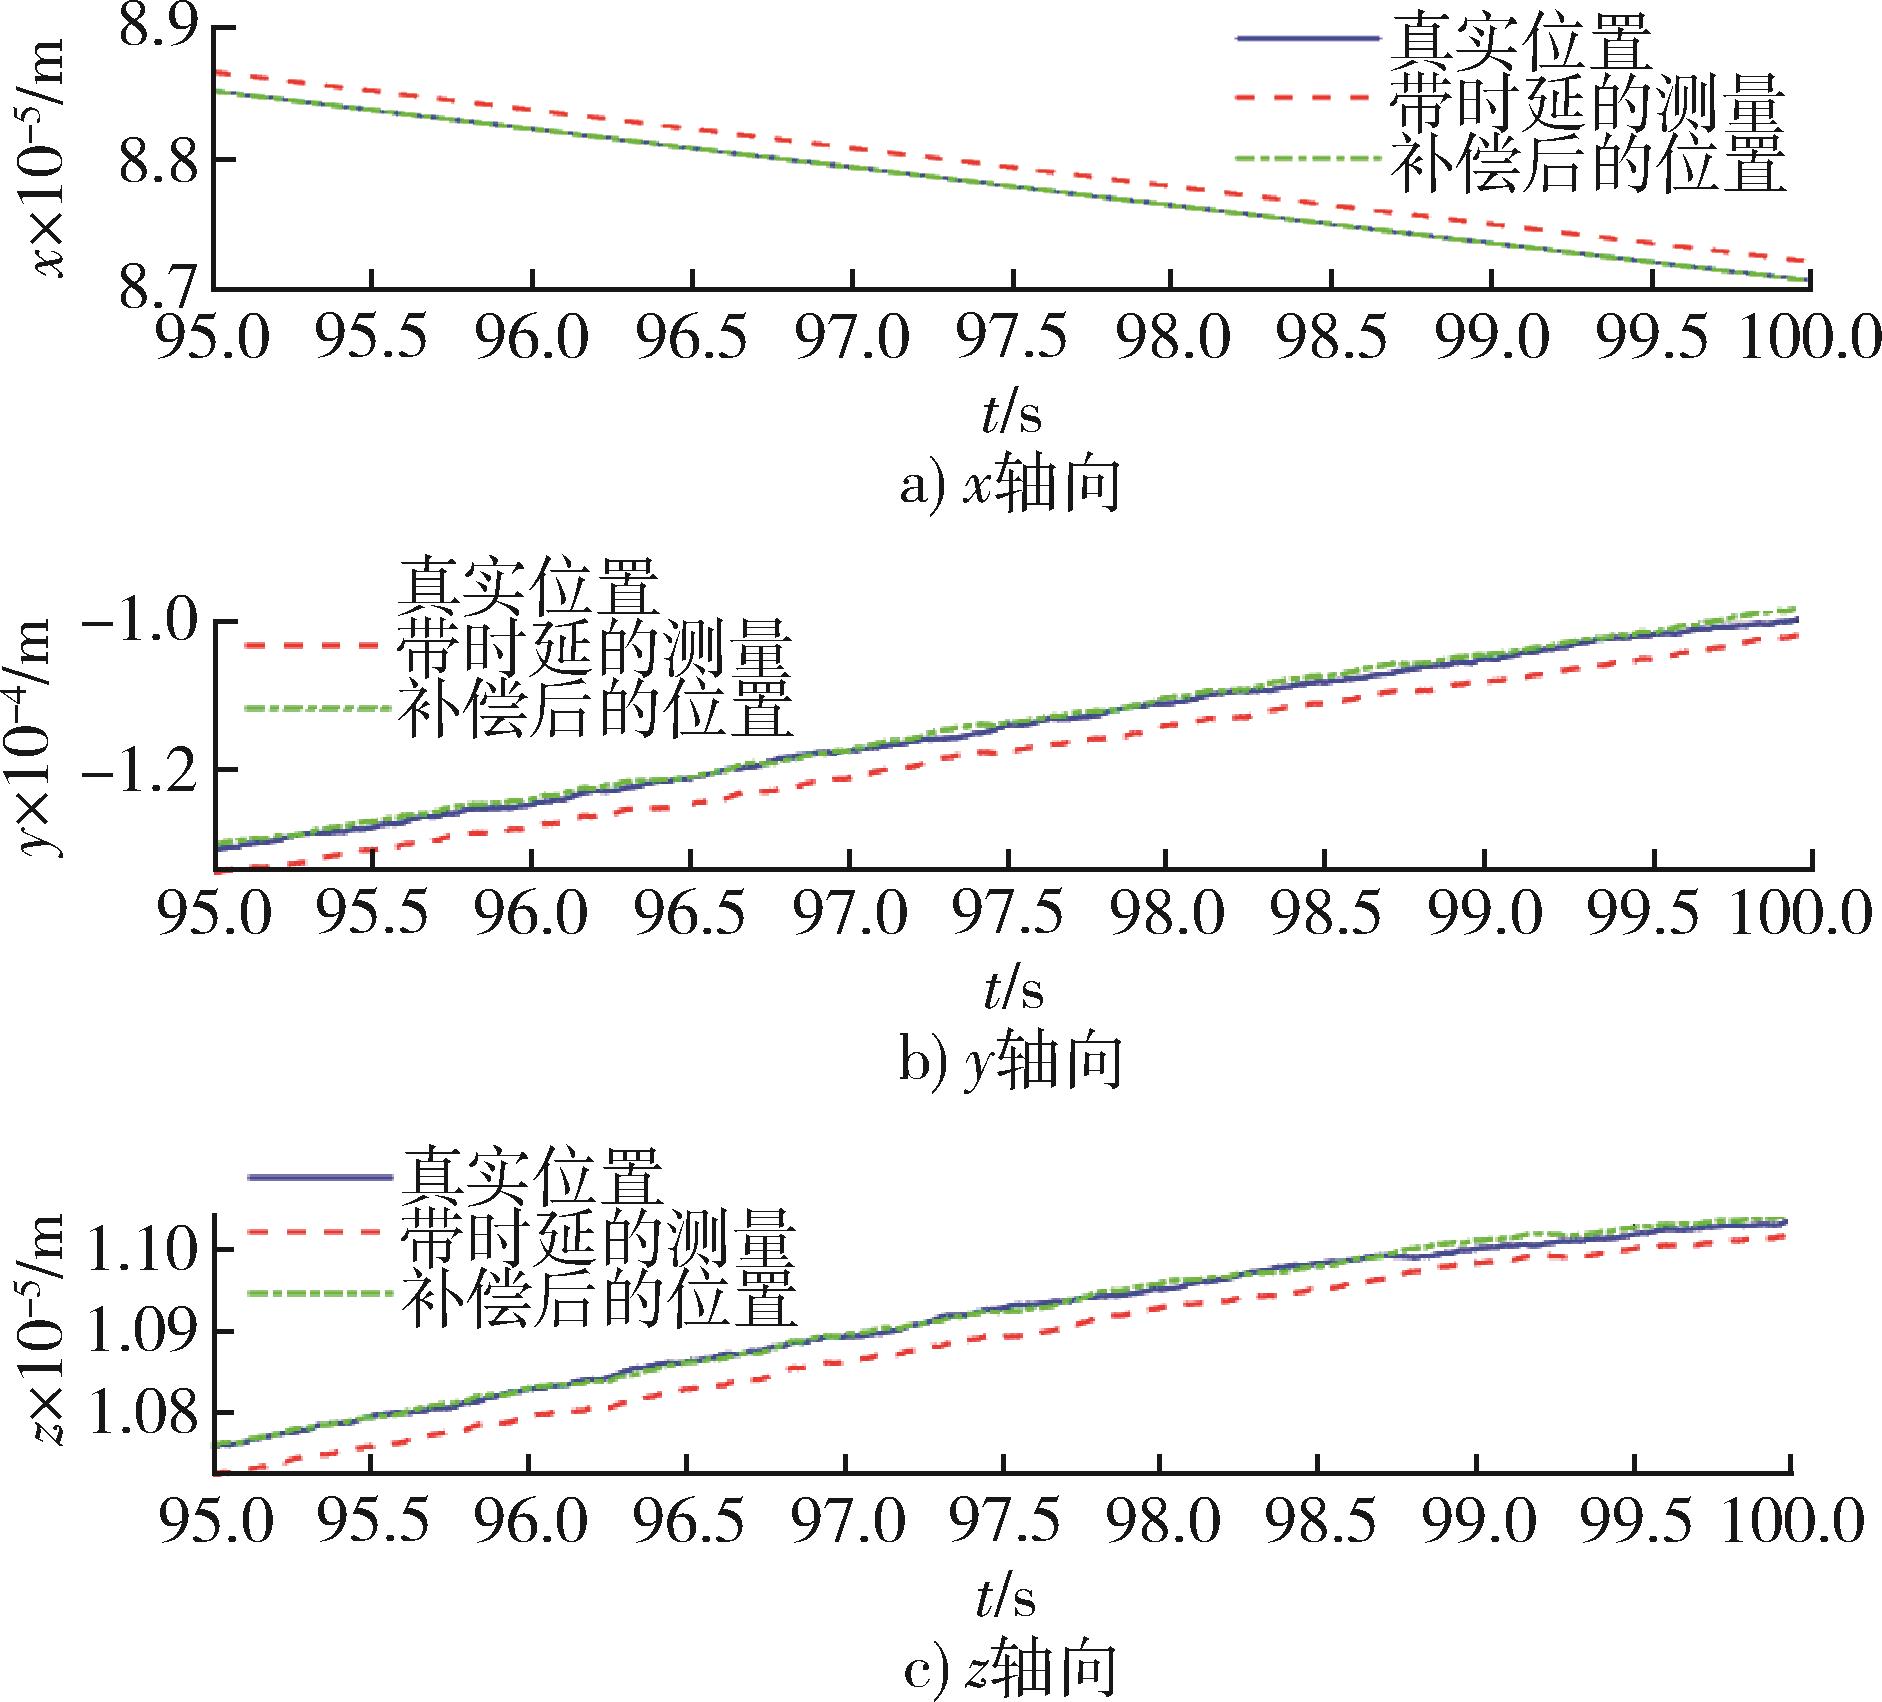
图15 位置对比(95~100 s)
Fig. 15 Comparison of position (95~100 s)
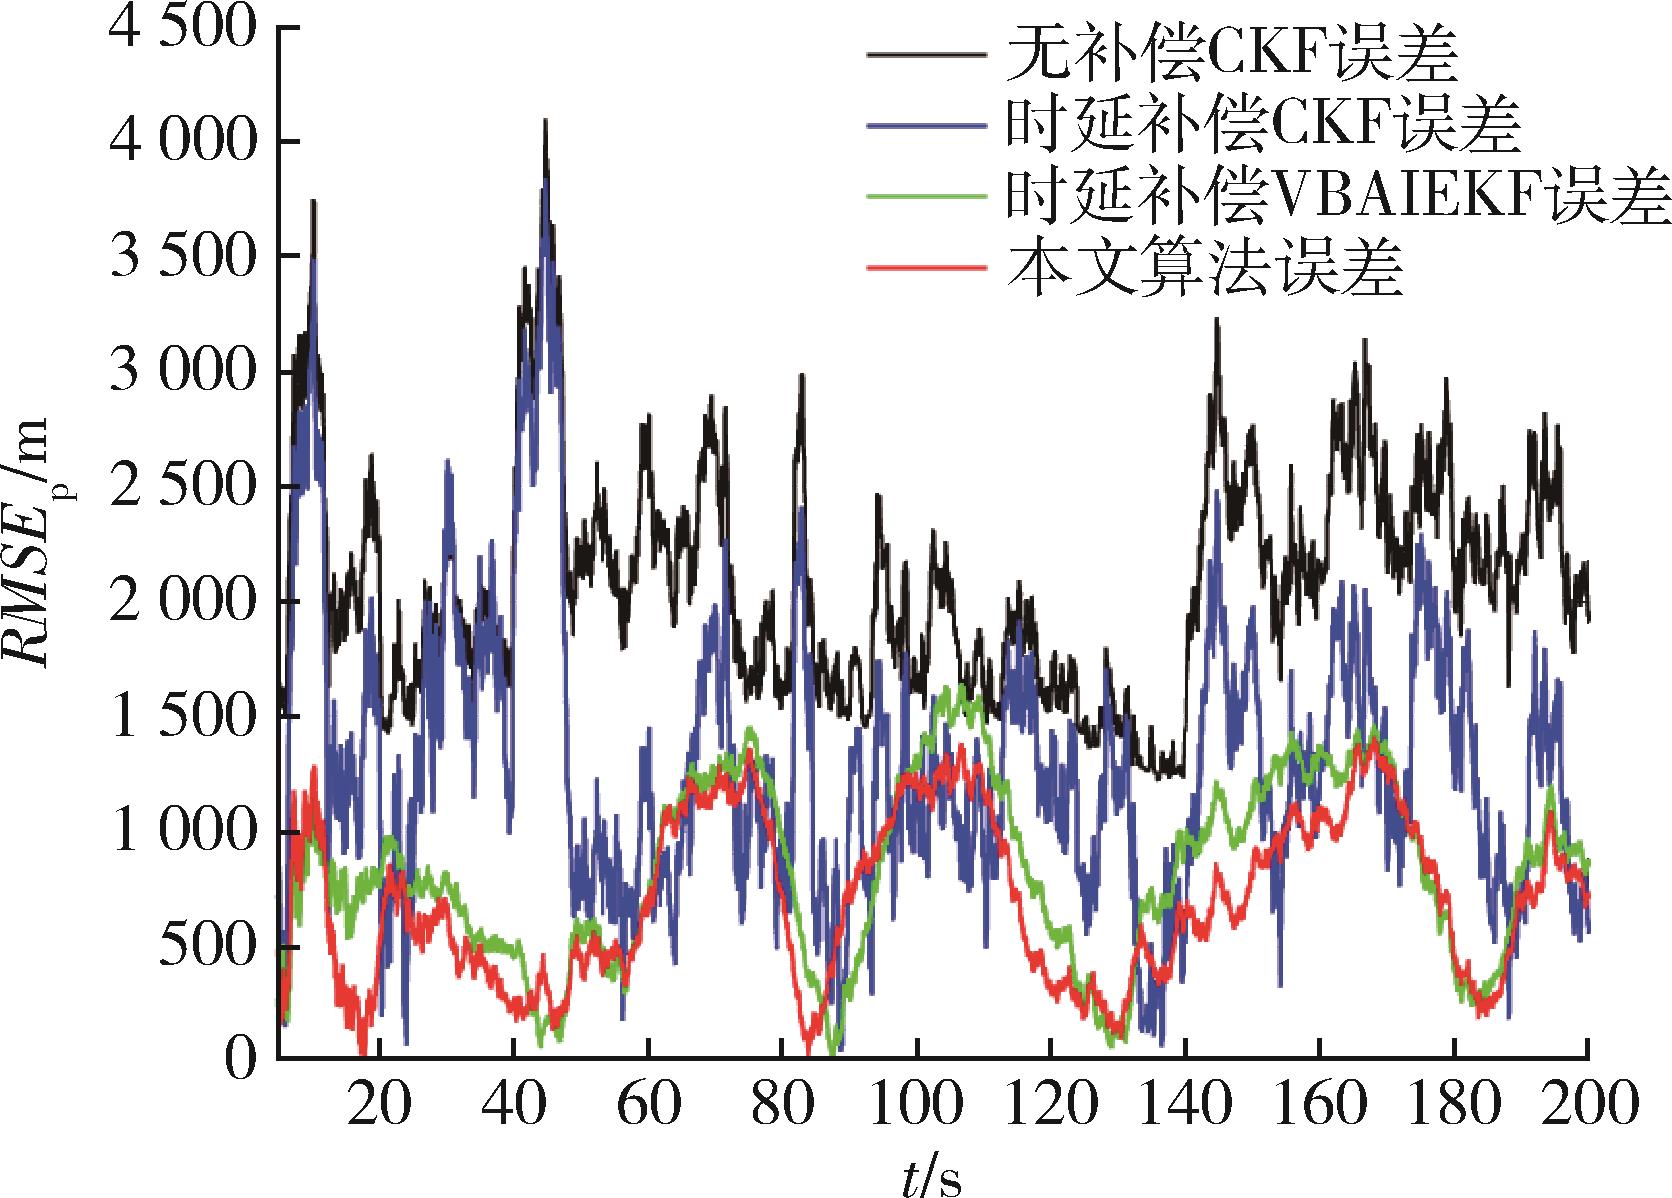
图16 不同算法的位置均方根误差对比
Fig. 16 Comparison of position root mean square errors for different algorithms
| 算法 | 位置ARMSE |
|---|---|
| 无补偿CKF | 2 105.698 9 |
| 有补偿CKF | 1 320.666 6 |
| 有补偿VBAIEKF | 823.954 3 |
| 有补偿RCKF-MTT | 704.943 6 |
表6 不同算法下的位置ARMSE
Table 6 Position ARMSE under different algorithms m
| 算法 | 位置ARMSE |
|---|---|
| 无补偿CKF | 2 105.698 9 |
| 有补偿CKF | 1 320.666 6 |
| 有补偿VBAIEKF | 823.954 3 |
| 有补偿RCKF-MTT | 704.943 6 |
| [1] | AGAMENNONI G, NIETO J I, NEBOT E M. Approximate Inference in State-Space Models with Heavy-Tailed Noise[J]. IEEE Transactions on Signal Processing, 2012, 60(10): 5024-5037. |
| [2] | HUANG Yulong, ZHANG Yonggang, LI Ning, et al. Robust Student’s t Based Nonlinear Filter and Smoother[J]. IEEE Transactions on Aerospace and Electronic Systems, 2016, 52(5): 2586-2596. |
| [3] | KARLGAARD C D, SCHAUB H. Huber-Based Divided Difference Filtering[J]. Journal of Guidance, Control, and Dynamics, 2007, 30(3): 885-891. |
| [4] | LIU Bao, WU Ziwei. Maximum Correntropy Quadrature Kalman Filter Based Interacting Multiple Model Approach for Maneuvering Target Tracking[J]. Signal Image and Video Processing, 2024, 19(1): 76. |
| [5] | UROOJ A, RADHAKRISHNAN R. Maximum Correntropy-Based Pseudolinear Kalman Filter for Passive Bearings-Only Target Tracking[J]. Control Theory and Technology, 2024, 22(2): 269-281. |
| [6] | WANG Tianjing, ZHANG Lanyong, LIU Sheng. Improved Robust High-Degree Cubature Kalman Filter Based on Novel Cubature Formula and Maximum Correntropy Criterion with Application to Surface Target Tracking[J]. Journal of Marine Science and Engineering, 2022, 10(8): 1070. |
| [7] | ZHANG Wenbo, YANG Yuhang, SONG Shenmin. Maximum Correntropy EKF for Stochastic Nonlinear Systems Under Measurement Model with Multiplicative False Data Cyber Attacks and Non-Gaussian Noises[J]. Digital Signal Processing, 2025, 159: 105000. |
| [8] | WANG Sen, DAI Peipei, XU Tianhe, et al. Maximum Mixture Correntropy Criterion-Based Variational Bayesian Adaptive Kalman Filter for INS/UWB/GNSS-RTK Integrated Positioning[J]. Remote Sensing, 2025, 17(2): 207. |
| [9] | FU Qiang, WANG Ling, XIE Qiyue, et al. An Improved Adaptive Iterative Extended Kalman Filter Based on Variational Bayesian[J]. Applied Sciences, 2024, 14(4): 1393. |
| [10] | QIAO Shuanghu, FAN Yunsheng, WANG Guofeng, et al. A Modified Federated Student's T-Based Variational Adaptive Kalman Filter for Multi-sensor Information Fusion[J]. Measurement, 2023, 222: 113577. |
| [11] | FU Qiang, WANG Ling, XIE Qiyue, et al. An Improved Adaptive Iterative Extended Kalman Filter Based on Variational Bayesian[J]. Applied Sciences, 2024, 14(4): 1393. |
| [12] | FAN Rui, HUANG Renke, DIAO Ruisheng. Gaussian Mixture Model-Based Ensemble Kalman Filter for Machine Parameter Calibration[J]. IEEE Transactions on Energy Conversion, 2018, 33(3): 1597-1599. |
| [13] | FENG Xiaoxue, LI Shuhui, WEN Yue, et al. Student T-Based Maximum Correntropy Unscented Kalman Filter for UAV Target Tracking[J]. Unmanned Systems, 2023, 11(4): 287-300. |
| [14] | BALLREICH D. Stable and Efficient Cubature Rules by Metaheuristic Optimization with Application to Kalman Filtering[J]. Automatica, 2019, 101: 157-165. |
| [15] | ZHANG Haiying, XIANG Zhengrong. Finite-time Robust Adaptive Simultaneous Stabilisation of Nonlinear Time-Delay Systems with Actuator Saturation[J]. International Journal of Systems Science, 2024, 55(1): 49-67. |
| [16] | ZHANG Haifeng, YE Wei, LI Qinchuan. Robust Decoupling Control of a Parallel Kinematic Machine Using the Time-Delay Estimation Technique[J]. Science China Technological Sciences, 2023, 66(7): 1916-1927. |
| [17] | ZHANG Xu, LIN Wei. Robust Control of Time-Delay Uncertain Systems by Delay-Free Output Feedback[C]∥2020 American Control Conference (ACC). Piscataway: IEEE, 2020: 1707-1712. |
| [18] | HUANG Yulong, ZHANG Yonggang, LI Ning, et al. A Novel Robust Student's T-Based Kalman Filter[J]. IEEE Transactions on Aerospace and Electronic Systems, 2017, 53(3): 1545-1554. |
| [19] | LI Xiaonan, MA Ping, WEN Xu, et al. A Robust and Efficient Cubature Kalman Filter Based on the Variational Bayesian Method and Its Application in Target Tracking[J]. Measurement Science and Technology, 2025, 36(1): 016135. |
| [1] | 吴晶晶, 何明, 韩伟, 刘承卓, 岳涛, 陈浩天. 一种相变速率驱动的无人机集群仿鸟群相变控制方法[J]. 现代防御技术, 2026, 54(3): 38-49. |
| [2] | 马强, 张杨, 杨珂. 基于RBF神经网络的二阶不确定系统自适应滑模控制[J]. 现代防御技术, 2026, 54(1): 156-164. |
| [3] | 卓佳文, 史守峡, 肖登伟, 李春文, 樊娜. 再论导引头半捷联伺服镜最优控制系统的性能提升[J]. 现代防御技术, 2026, 54(1): 85-95. |
| [4] | 刘青, 曾德贤, 何浩杰. 基于分布式信息滤波算法的目标跟踪方法[J]. 现代防御技术, 2026, 54(1): 96-103. |
| [5] | 邱浩楠, 何明, 韩伟, 徐昕, 陈浩天, 危怡然. 一种仿鸟群行为的无人机集群相变控制方法[J]. 现代防御技术, 2025, 53(1): 11-22. |
| [6] | 崔博文, 陶小创, 原艳斌. 考虑CapsNet算法的未知故障预报应用研究[J]. 现代防御技术, 2024, 52(3): 151-158. |
| [7] | 易鑫, 王春彦, 董伟, 张鹏宇, 黎晓健, 王佳楠, 邓方. 高超声速飞行器发汗冷却系统自抗扰控制研究[J]. 现代防御技术, 2024, 52(2): 33-41. |
| [8] | 袁国栋, 何明, 韩伟, 禹明刚, 成铭洋. 无人机集群社团网络弹性重构研究[J]. 现代防御技术, 2023, 51(5): 50-58. |
| [9] | 卜祥伟, 姜宝续. 乘波体飞行器非脆弱预设性能控制[J]. 现代防御技术, 2022, 50(4): 1-9. |
| [10] | 祝月, 徐俊艳, 王晓东, 宋勋, 王蒙一. 大交会角约束下非线性系统三维能量最优制导律[J]. 现代防御技术, 2022, 50(3): 47-54. |
| [11] | 丁春山, 何佳洲. 海上编队传感器管理架构研究[J]. 现代防御技术, 2021, 49(1): 75-83. |
| [12] | 韦亚利, 王飞, 许新鹏. PWPF的直接力脉冲自抗扰姿态控制方法[J]. 现代防御技术, 2018, 46(4): 40-44. |
| [13] | 郭建国, 杨胜江, 鲁宁波, 王国庆. 基于Lyapunov方程的高超声速飞行器变结构控制[J]. 现代防御技术, 2021, 49(6): 1-8. |
| 阅读次数 | ||||||
|
全文 |
|
|||||
|
摘要 |
|
|||||